
Từ khóa phổ biến:
Hotline tư vấn
Hotline tư vấn
Trong kỷ nguyên Công nghiệp 4.0, việc ứng dụng tự động hóa không còn là lựa chọn mà đã trở thành yếu tố sống còn giúp các doanh nghiệp sản xuất nâng cao năng suất, ổn định chất lượng và tối ưu chi phí vận hành. Tuy nhiên, đứng trước hàng loạt dòng sản phẩm trên thị trường, việc hiểu rõ cách phân loại robot công nghiệp là bước đầu tiên và quan trọng nhất để các kỹ sư cũng như chủ doanh nghiệp lựa chọn đúng giải pháp cho dây chuyền của mình. Bài viết dưới đây của HDE sẽ hệ thống hóa toàn bộ các tiêu chí phân loại robot công nghiệp theo tiêu chuẩn quốc tế, đồng thời phân tích ưu nhược điểm và ứng dụng thực tế của từng dòng robot trong nhà máy.
Theo tiêu chuẩn ISO 8373 của Liên đoàn Robot Quốc tế (IFR), robot công nghiệp (Industrial Robot) là một cơ cấu chấp hành đa năng, có khả năng tự động điều khiển, tái lập trình và chuyển động theo từ 3 trục trở lên. Chúng có thể được lắp đặt cố định hoặc di động để phục vụ các tác vụ trong môi trường sản xuất công nghiệp.
Sự khác biệt lớn nhất giữa robot công nghiệp và máy móc tự động chuyên dụng (Hard Automation) nằm ở tính linh hoạt: chỉ cần thay đổi chương trình điều khiển và bộ công cụ đầu cuối (End-Effector / Gripper), một cánh tay robot có thể chuyển đổi nhanh chóng từ tác vụ hàn sang gắp đặt hoặc lắp ráp.
Phân loại theo cấu trúc động học (hay hệ tọa độ chuyển động của các khớp) là phương pháp chuẩn xác nhất trong kỹ thuật cơ điện tử. Cấu trúc cơ khí quyết định trực tiếp đến không gian làm việc (Workspace), độ cứng vững, tốc độ và khả năng chịu tải (Payload) của robot.
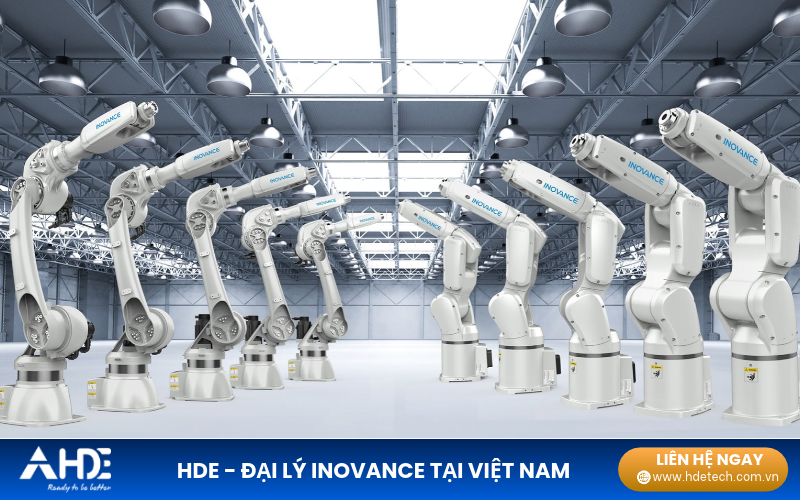
Đây là dòng cánh tay robot công nghiệp phổ biến nhất hiện nay trong các nhà máy sản xuất.
Đặc điểm cấu tạo: Thiết kế mô phỏng cánh tay con người với từ 4 đến 6 trục xoay (hoặc hơn), tất cả đều sử dụng khớp quay (Revolute Joint).
Không gian làm việc: Hình cầu hoặc bán cầu, cho phép robot vươn xa và luồn lách vào các góc khuất phức tạp bên trong phôi hoặc lòng máy.
Ưu điểm: Độ linh hoạt cực cao, dải tải trọng rộng (từ vài kg đến hàng trăm kg).
Ứng dụng thực tế: Hàn hồ quang (MIG/MAG/TIG), hàn điểm khung gầm ô tô, phun sơn tự động, cấp phôi máy CNC, xếp dỡ hàng hóa nặng (Palletizing).
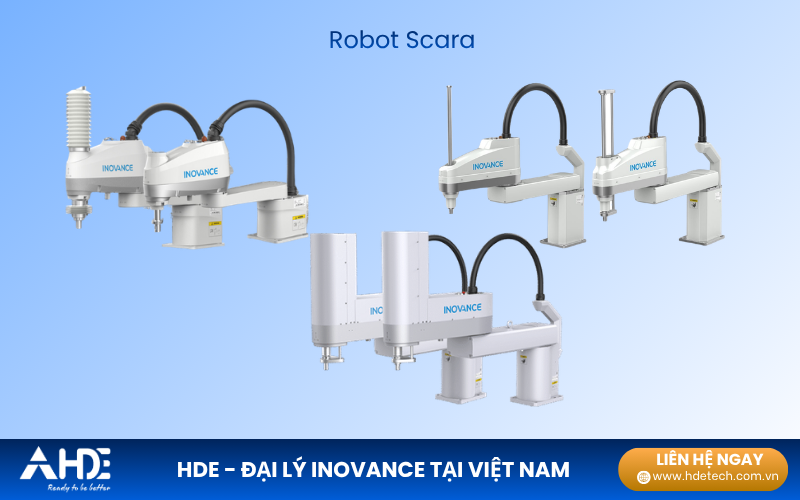
Robot SCARA được thiết kế chuyên biệt cho các tác vụ đòi hỏi tốc độ cực nhanh và độ chính xác cao trên mặt phẳng ngang.
Đặc điểm cấu tạo: Gồm 2 khớp quay song song giúp di chuyển linh hoạt theo phương ngang ($X, Y$) và 1 khớp tịnh tiến di chuyển lên xuống theo phương thẳng đứng ($Z$), kết hợp thêm 1 trục xoay ở cổ tay ($\theta$).
Không gian làm việc: Hình trụ (dạng quạt tròn).
Ưu điểm: Rất cứng vững theo phương thẳng đứng (chịu lực ấn/lắp ghép tốt) nhưng cực kỳ linh hoạt theo phương ngang; chu kỳ hoạt động (Cycle time) rất ngắn.
Ứng dụng thực tế: Lắp ráp linh kiện điện tử, gắp đặt chip bán dẫn, lắp ráp bo mạch (PCB), đóng gói thiết bị y tế và thực phẩm.
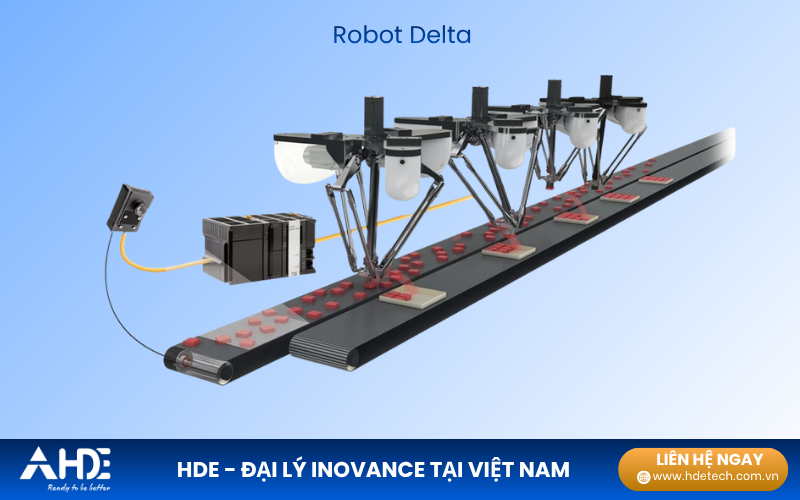
Khác với các dòng robot nối tiếp truyền thống, robot Delta sở hữu cấu trúc động học song song độc đáo.
Đặc điểm cấu tạo: Gồm 3 hoặc 4 cánh tay mảnh làm bằng vật liệu siêu nhẹ (như sợi carbon) kết nối từ cụm động cơ gắn cố định trên cao xuống một mặt bích công cụ chung ở phía dưới.
Không gian làm việc: Hình vòm tròn dẹt phía dưới đế.
Ưu điểm: Do toàn bộ động cơ nặng được đặt cố định ở phần đế nên phần cánh tay di chuyển có quán tính cực nhỏ. Nhờ đó, robot Delta đạt tốc độ và gia tốc nhanh nhất trong tất cả các loại robot (có thể đạt trên 120–150 lần gắp/phút).
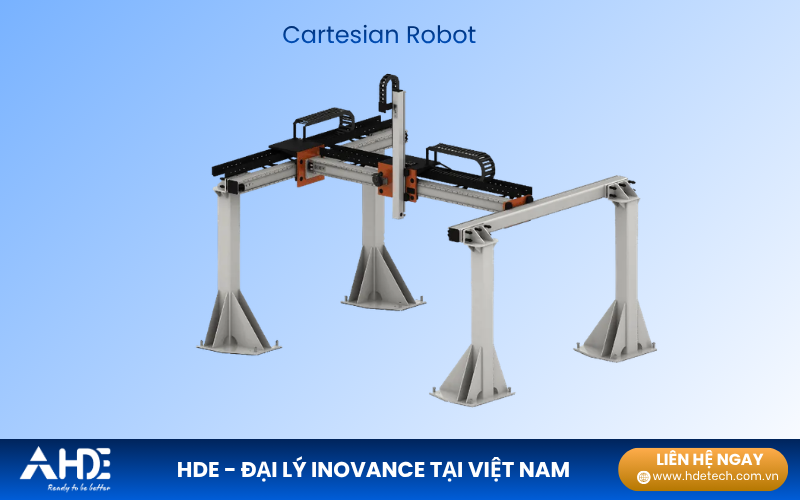
Robot Cartesian (hay còn gọi là robot tuyến tính hoặc robot cổng trục Gantry) hoạt động dựa trên hệ tọa độ Đề-các 3 chiều.
Đặc điểm cấu tạo: Gồm 3 khớp trượt tịnh tiến vuông góc với nhau theo 3 trục $X, Y, Z$ (sử dụng thanh trượt, vít me bi hoặc đai răng).
Không gian làm việc: Hình hộp chữ nhật.
Ưu điểm: Cấu trúc cơ khí đơn giản, độ cứng vững và độ chính xác định vị rất cao, dễ dàng mở rộng hành trình lên hàng chục mét, chi phí đầu tư hợp lý và lập trình trực quan.
Ứng dụng thực tế: Gắp sản phẩm từ máy ép nhựa, máy gia công CNC, máy in 3D công nghiệp, máy cắt Laser/Plasma, tra keo tự động và hệ thống kho thông minh.
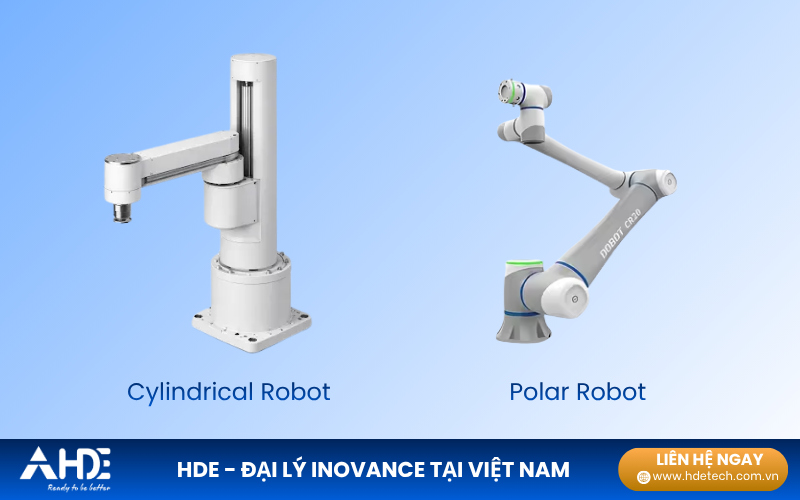
Robot tọa độ trụ: Gồm 1 khớp quay ở chân đế, 1 trục trượt đứng và 1 trục trượt ngang. Nhờ cấu trúc gọn gàng, chúng thường được dùng để cấp phôi cho các máy công cụ xếp thành vòng tròn hoặc thao tác trong không gian hẹp.
Robot tọa độ cầu (Polar): Gồm 2 khớp quay và 1 cánh tay trượt vươn dài. Đây là thiết kế của những thế hệ robot công nghiệp đầu tiên, hiện nay ít phổ biến hơn do đã được thay thế phần lớn bởi robot 6 trục.
Bên cạnh các cánh tay robot cố định truyền thống, sự phát triển của cảm biến thông minh và trí tuệ nhân tạo (AI) đã tạo ra hai nhánh robot thế hệ mới đang bùng nổ tại các nhà máy Việt Nam:
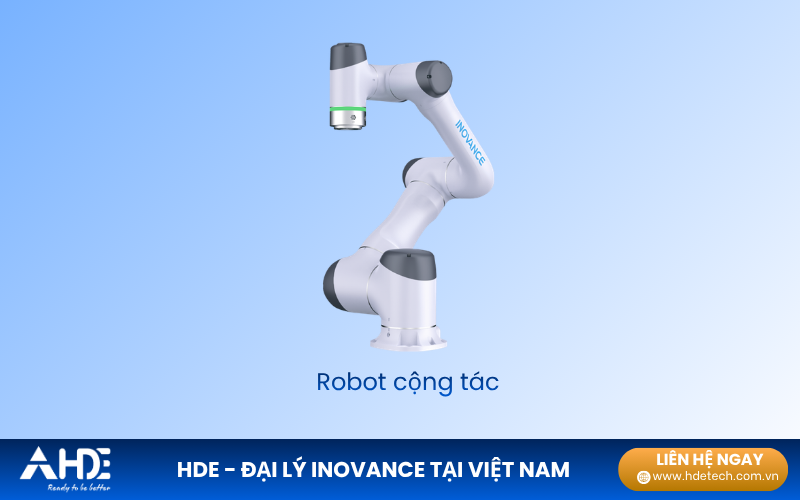
Với robot công nghiệp truyền thống, tốc độ và lực va đập lớn buộc nhà máy phải lắp đặt lồng sắt bảo vệ hoặc cảm biến rào chắn quang học để cách ly hoàn toàn với con người. Ngược lại, Cobot được sinh ra để làm việc trực tiếp bên cạnh công nhân:
An toàn tuyệt đối: Tích hợp cảm biến lực/mô-men xoắn độ nhạy cao tại mỗi khớp. Khi xảy ra va chạm nhẹ với người vận hành, Cobot sẽ lập tức dừng lại.
Dễ dàng lập trình (Lead-through Programming): Kỹ sư có thể cầm trực tiếp cánh tay Cobot kéo đến các vị trí mong muốn để "dạy" điểm mà không cần viết code phức tạp.
Linh hoạt: Trọng lượng nhẹ, dễ dàng di dời giữa các chuyền sản xuất khác nhau.
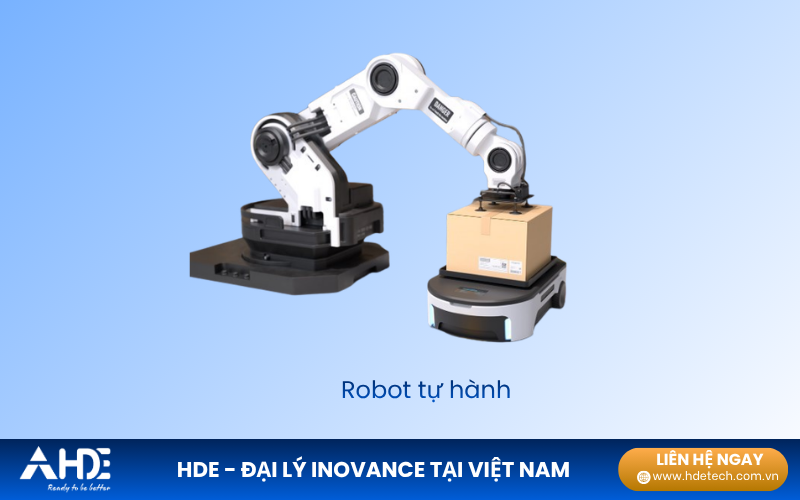
Trong mảng tự động hóa nội vận (Intralogistics), robot di động giúp xóa bỏ hoàn toàn việc đẩy xe hàng thủ công giữa kho và xưởng sản xuất:
AGV (Automated Guided Vehicle): Xe tự hành di chuyển theo lộ trình cố định được thiết lập sẵn bằng băng từ, vạch màu hoặc mã QR dán trên sàn nhà xưởng. Khi gặp vật cản, AGV sẽ dừng lại phát cảnh báo và chờ vật cản được dọn đi.
AMR (Autonomous Mobile Robot): Thế hệ robot tự hành thông minh hơn, tích hợp cảm biến LiDAR 360 độ và thuật toán SLAM. AMR tự động quét bản đồ nhà xưởng, định vị không cần đường dẫn trên sàn và có khả năng tự động tính toán đường vòng để né tránh vật cản hoặc con người.
Trong thực tế tư vấn giải pháp tại HDE, nhiều doanh nghiệp thường phân loại và tìm kiếm robot trực tiếp theo công đoạn sản xuất:
Robot Gắp – Đặt (Pick and Place Robot): Chuyên dùng để di chuyển sản phẩm từ băng tải này sang băng tải khác, phân loại sản phẩm lỗi hoặc sắp xếp sản phẩm vào khay.
Robot Hàn (Welding Robot): Gồm robot hàn MIG/MAG, hàn TIG và hàn điểm (Spot Welding). Giúp đường hàn đồng đều tuyệt đối, không bắn tóe và giải phóng thợ hàn khỏi môi trường khói độc, nhiệt độ cao.
Robot Xếp Bao / Xếp Thùng (Palletizing Robot): Có tầm với dài và tải trọng lớn, chuyên xếp các thùng carton, bao xi măng, bao hạt nhựa hoặc két nước lên pallet với tốc độ liên tục 24/7.
Robot Cấp Phôi Tự Động (Machine Tending Robot): Phối hợp nhịp nhàng với máy tiện/phay CNC, máy dập, máy ép nhựa để đưa phôi thô vào và lấy thành phẩm ra, giúp 1 công nhân có thể giám sát cùng lúc 5–10 máy.
Robot Lắp Ráp & Hoàn Thiện (Assembly & Finishing): Thực hiện các công việc đòi hỏi độ tỉ mỉ như bắt vít tự động, bơm keo chống nước, hàn chì mạch điện, mài bavia và đánh bóng bề mặt kim loại.
Để đầu tư hệ thống robot mang lại hiệu quả hoàn vốn (ROI) nhanh nhất, đội ngũ kỹ sư HDE khuyến nghị doanh nghiệp cần xác định rõ 5 thông số cốt lõi trước khi chọn mua:
Tải trọng yêu cầu (Payload): Tổng khối lượng của sản phẩm cộng với khối lượng của bộ kẹp (Gripper/Jig) gắn trên đầu robot. Luôn chọn robot có tải trọng định mức lớn hơn khoảng 20% so với tải trọng thực tế để đảm bảo độ bền cơ khí.
Tầm với tối đa (Reach): Khoảng cách xa nhất mà cổ tay robot cần vươn tới để lấy phôi và đặt phôi, đồng thời kiểm tra kỹ không gian trống trên cao và xung quanh máy.
Độ chính xác lặp lại (Repeatability): Với các ứng dụng lắp ráp điện tử, cần chọn robot có độ lệch lặp lại cực nhỏ (khoảng $\pm 0.01\text{ mm}$ đến $\pm 0.02\text{ mm}$). Với ứng dụng bốc xếp bao bì, độ chính xác $\pm 0.1\text{ mm}$ đến $\pm 0.5\text{ mm}$ là đã đáp ứng tốt.
Thời gian chu kỳ (Cycle Time): Số lượng sản phẩm cần xử lý trên mỗi phút để quyết định chọn dòng tốc độ cao (Delta, SCARA) hay dòng đa năng (6 trục).
Xem thêm:
1. Nên chọn robot SCARA hay robot 6 trục cho dây chuyền lắp ráp?
Nếu thao tác lắp ráp chỉ diễn ra theo phương thẳng đứng từ trên xuống (như cắm linh kiện, bắt vít mặt phẳng, gắp đặt trên băng tải phẳng), robot SCARA là lựa chọn tối ưu hơn nhờ tốc độ nhanh và chi phí thấp hơn. Ngược lại, nếu cần nghiêng phôi, thao tác từ mặt bên hoặc luồn vào góc hẹp, bạn bắt buộc phải dùng robot 6 trục.
2. Khi nào doanh nghiệp nên đầu tư Cobot thay vì robot công nghiệp truyền thống?
Doanh nghiệp nên chọn Cobot khi diện tích nhà xưởng hạn chế (không đủ chỗ lắp hàng rào an toàn), quy trình cần sự phối hợp trực tiếp giữa người và máy, hoặc sản xuất theo mô hình đa chủng loại – sản lượng nhỏ cần thay đổi kịch bản sản xuất liên tục.
3. Hệ thống điều khiển của robot công nghiệp gồm những thành phần chính nào?
Một hệ thống robot tiêu chuẩn bao gồm: Cánh tay cơ khí (Manipulator), Tủ điều khiển trung tâm (Controller tích hợp các bộ Servo Drive/Biến tần và PLC), Tay cầm lập trình (Teach Pendant) và Bộ công cụ đầu cuối (End-Effector).
Việc hiểu rõ cách phân loại robot công nghiệp cũng như lựa chọn hệ thống truyền động – điều khiển đồng bộ là chìa khóa giúp nhà máy vận hành ổn định, đạt độ chính xác cao và hạn chế tối đa thời gian dừng máy (Downtime). Với nhiều năm kinh nghiệm trong ngành, HDE tự hào là Đại lý ủy quyền chính thức của Inovance tại Việt Nam – tập đoàn hàng đầu thế giới trong lĩnh vực tự động hóa công nghiệp. Hiện nay, HDE đang trực tiếp phân phối và tích hợp trọn bộ hệ sinh thái sản phẩm Inovance chính hãng cho hàng trăm nhà máy sản xuất trên toàn quốc, bao gồm:
Tại sao các nhà máy tin chọn HDE khi đầu tư thiết bị Inovance & Giải pháp Robot?
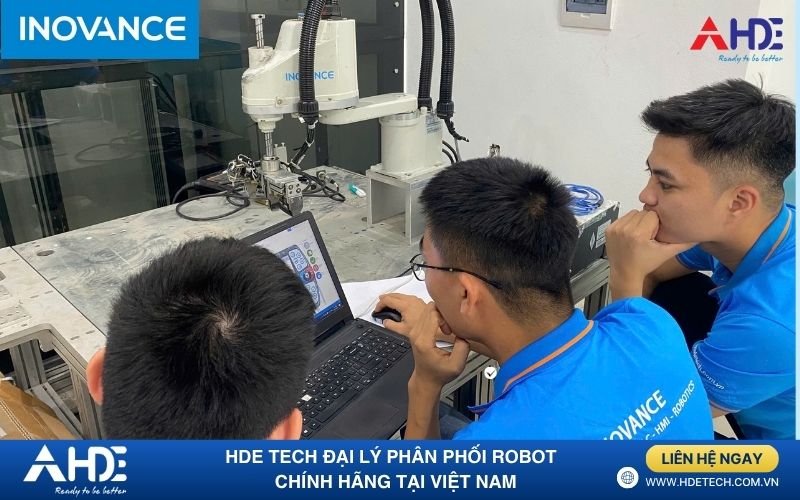
Quý doanh nghiệp đang tìm kiếm dòng robot công nghiệp phù hợp hoặc cần tư vấn các thiết bị điều khiển tự động hóa Inovance chính hãng? Hãy liên hệ ngay với HDE để được đội ngũ kỹ sư hỗ trợ khảo sát và nhận báo giá ưu đãi nhất!
Tác giả: HDE Tech
Những tin cũ hơn
 Inovance Servo Drive Software – Hướng dẫn tải và sử dụng phần mềm InoDriverShop mới nhất
 5 Lý Do Khiến Doanh Nghiệp Nên Lựa Chọn Robot Inovance
 Hướng dẫn lập trình Easy PLC Inovance từ cơ bản đến chạy thử
 Tìm Hiểu Power Cell Và Tủ Power Cell Trong Biến Tần Trung Thế Inovance
 Cách Đọc Xung Encoder Trên PLC H5U Inovance Chi Tiết


