Từ khóa phổ biến:
Hotline tư vấn
Hotline tư vấn
Biến tần MD630 có nhiều tùy chọn điều khiển, I/O và truyền thông nên việc cài đặt không chỉ dừng ở đấu nguồn và nhập tần số. Kỹ thuật viên cần xác định đúng phiên bản thiết bị, kiểu động cơ, phương pháp điều khiển, nguồn lệnh RUN và nguồn tham chiếu tốc độ trước khi chạy thử. Trong bài viết này, HDE hướng dẫn sử dụng biến tần MD630 theo trình tự thực tế: kiểm tra model, đấu mạch lực, đấu I/O và STO, nhập thông số động cơ, Auto-Tuning, thiết lập vận hành và kiểm tra hệ thống.
MD630 là dòng biến tần đa năng dạng compact của Inovance dành cho các hệ thống truyền động công nghiệp. Thiết bị được phát triển theo hướng số hóa, có khả năng ghi nhận dữ liệu lỗi, hỗ trợ bảo trì dự đoán và tối ưu không gian lắp đặt trong tủ điện.
MD630-INT là dòng biến tần 3 pha sử dụng nguồn 380–480 VAC, dải công suất công bố 0,37–90 kW. Phạm vi Heavy Duty và Normal Duty phụ thuộc model cụ thể, vì vậy phải chọn theo dòng định mức và đặc tính tải thay vì chỉ nhìn công suất kW.
Biến tần MD630 hỗ trợ:
V/F cho động cơ không đồng bộ.
SVC – điều khiển vector không cảm biến.
FVC – điều khiển vector có phản hồi trên cấu hình có phần cứng feedback phù hợp.
Động cơ không đồng bộ, PMSM và động cơ từ trở theo cấu hình điều khiển.
Các lựa chọn encoder như A/B/Z, SinCos, SSI, BiSS-C, EnDat hoặc resolver tùy phiên bản và card phản hồi.
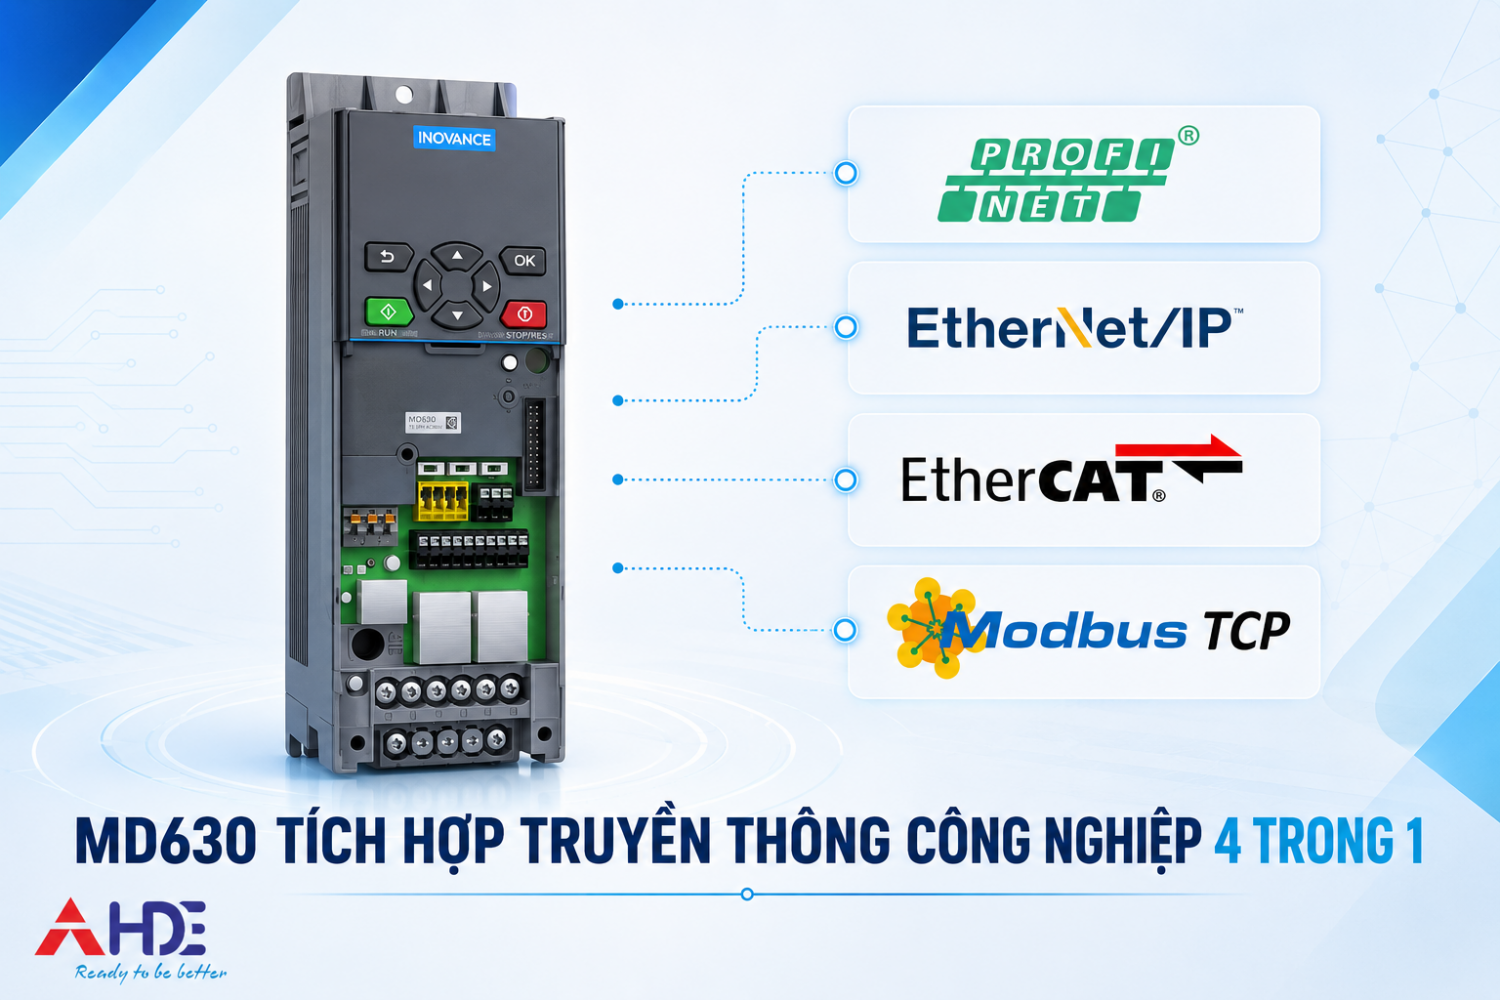
Các mạng công nghiệp như PROFINET, EtherCAT, EtherNet/IP và Modbus TCP trên biến thể tương ứng.
Phiên bản truyền thông, terminal và tính năng tích hợp có thể khác nhau giữa MD630S-INT, MD630N-INT và từng mã hàng. Trước khi đấu nối, phải kiểm tra nhãn model và sơ đồ kèm sản phẩm.
Quy trình khuyến nghị gồm:
Xác nhận model, nguồn điện, công suất và chế độ tải.
Kiểm tra môi trường lắp đặt, thông gió và khoảng cách trong tủ.
Đấu nguồn, động cơ, DC Bus hoặc điện trở hãm nếu cấu hình cho phép.
Đấu PE, shield cáp động cơ và thực hiện biện pháp EMC.
Đấu AI, AO, DI, DO, relay, truyền thông và STO.
Kiểm tra toàn bộ hệ thống trước khi cấp nguồn.
Sao lưu hoặc khởi tạo tham số khi cần.
Nhập chính xác dữ liệu động cơ.
Chọn V/F, SVC hoặc FVC và Auto-Tuning.
Chọn nguồn RUN, nguồn tần số và cấu hình JOG.
Chạy thử ở tốc độ thấp, không tải hoặc tải nhẹ.
Kiểm tra với tải thực và hoàn thiện các chức năng bảo vệ.
| Ký hiệu | Chức năng | Lưu ý |
|---|---|---|
R, S, T |
Đầu vào nguồn AC ba pha | Nguồn phải phù hợp với nhãn model |
U, V, W |
Đầu ra nối động cơ | Không cấp điện lưới trực tiếp vào các cực này |
+, − |
DC Bus | Chỉ sử dụng theo sơ đồ hệ thống được phê duyệt |
BR, + |
Điện trở hãm trên model phù hợp | Kiểm tra bộ hãm, điện trở và công suất xả |
PE |
Tiếp địa bảo vệ | Phải nối về hệ thống PE của máy/tủ điện |
Ngắt và cô lập hoàn toàn nguồn điện.
Đối chiếu điện áp lưới với nhãn MD630.
Đấu ba pha nguồn vào R/S/T.
Đấu ba đầu dây động cơ vào U/V/W.
Đấu PE của biến tần và động cơ.
Đấu điện trở hãm hoặc DC Bus chỉ khi thiết kế và model cho phép.
Siết đầu nối theo mô-men quy định.
Đóng lại nắp che trước khi cấp điện.
Tuyệt đối không đấu động cơ vào R/S/T và không đưa nguồn điện vào U/V/W. Không lắp tụ bù trực tiếp ở đầu ra biến tần nếu tài liệu không cho phép.
Điện trở hãm được sử dụng khi tải có quán tính lớn hoặc yêu cầu giảm tốc nhanh. Trước khi đấu BR/+, cần xác nhận:
Model có bộ hãm tích hợp hay cần bộ hãm ngoài.
Trị số điện trở không thấp hơn giới hạn cho phép.
Công suất điện trở phù hợp với chu kỳ hãm.
Có biện pháp bảo vệ khi điện trở quá nhiệt.
Dây điện trở được đi an toàn, tránh vật liệu dễ cháy.
Không mặc định mọi model MD630 đều cho phép đấu điện trở trực tiếp.
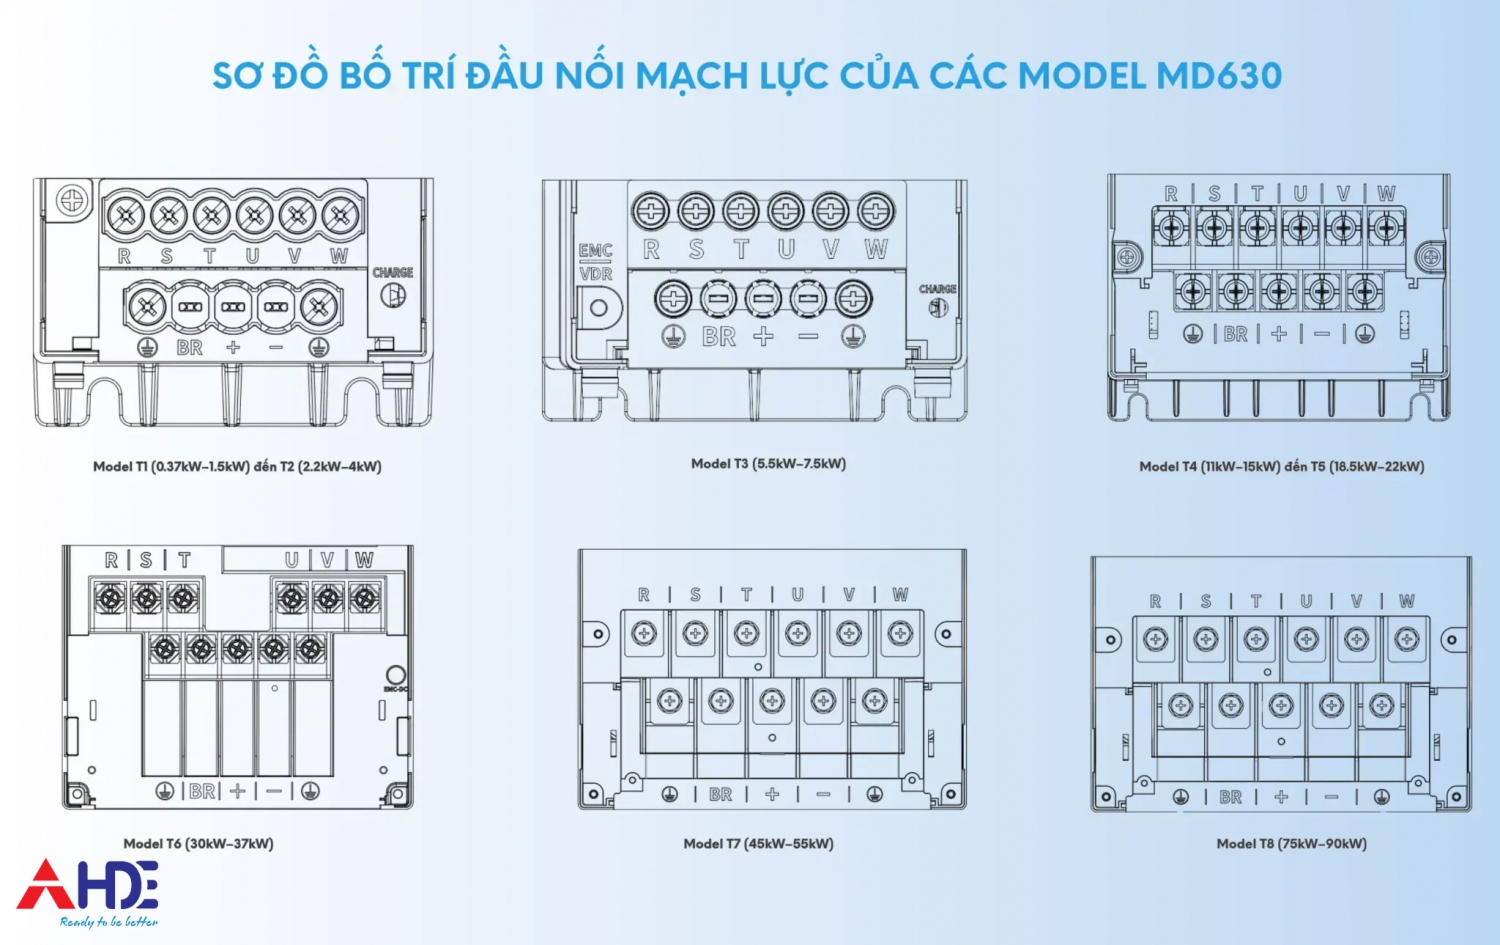
Tiết diện cáp phải được chọn theo dòng định mức, phương pháp lắp đặt, nhiệt độ môi trường, chiều dài đường dây và tiêu chuẩn áp dụng. Cáp động lực và cáp điều khiển nên đi trong máng riêng; nếu giao nhau, nên bố trí vuông góc.
Cáp động cơ dài làm tăng điện áp phản xạ, dòng common-mode và ứng suất cách điện. Khi chiều dài vượt giới hạn manual, có thể cần:
Cuộn kháng đầu ra.
Bộ lọc dv/dt hoặc sine filter theo ứng dụng.
Động cơ có hệ cách điện phù hợp với nguồn PWM.
Giảm tần số sóng mang theo hướng dẫn.
Trong SVC hoặc FVC, giới hạn chiều dài cáp có thể chặt hơn do ảnh hưởng đến thuật toán nhận dạng và phản hồi. Không áp dụng một chiều dài tối đa chung cho mọi công suất, loại cáp và chế độ điều khiển.
Nối shield cáp động cơ
Để đạt hiệu quả EMC, ưu tiên cáp động cơ có lớp shield và kẹp shield 360° tại vị trí được thiết kế. Đường nối shield phải ngắn, diện tích tiếp xúc lớn và không dùng một dây nhỏ, dài thay cho kết nối 360° nếu yêu cầu EMC nghiêm ngặt.
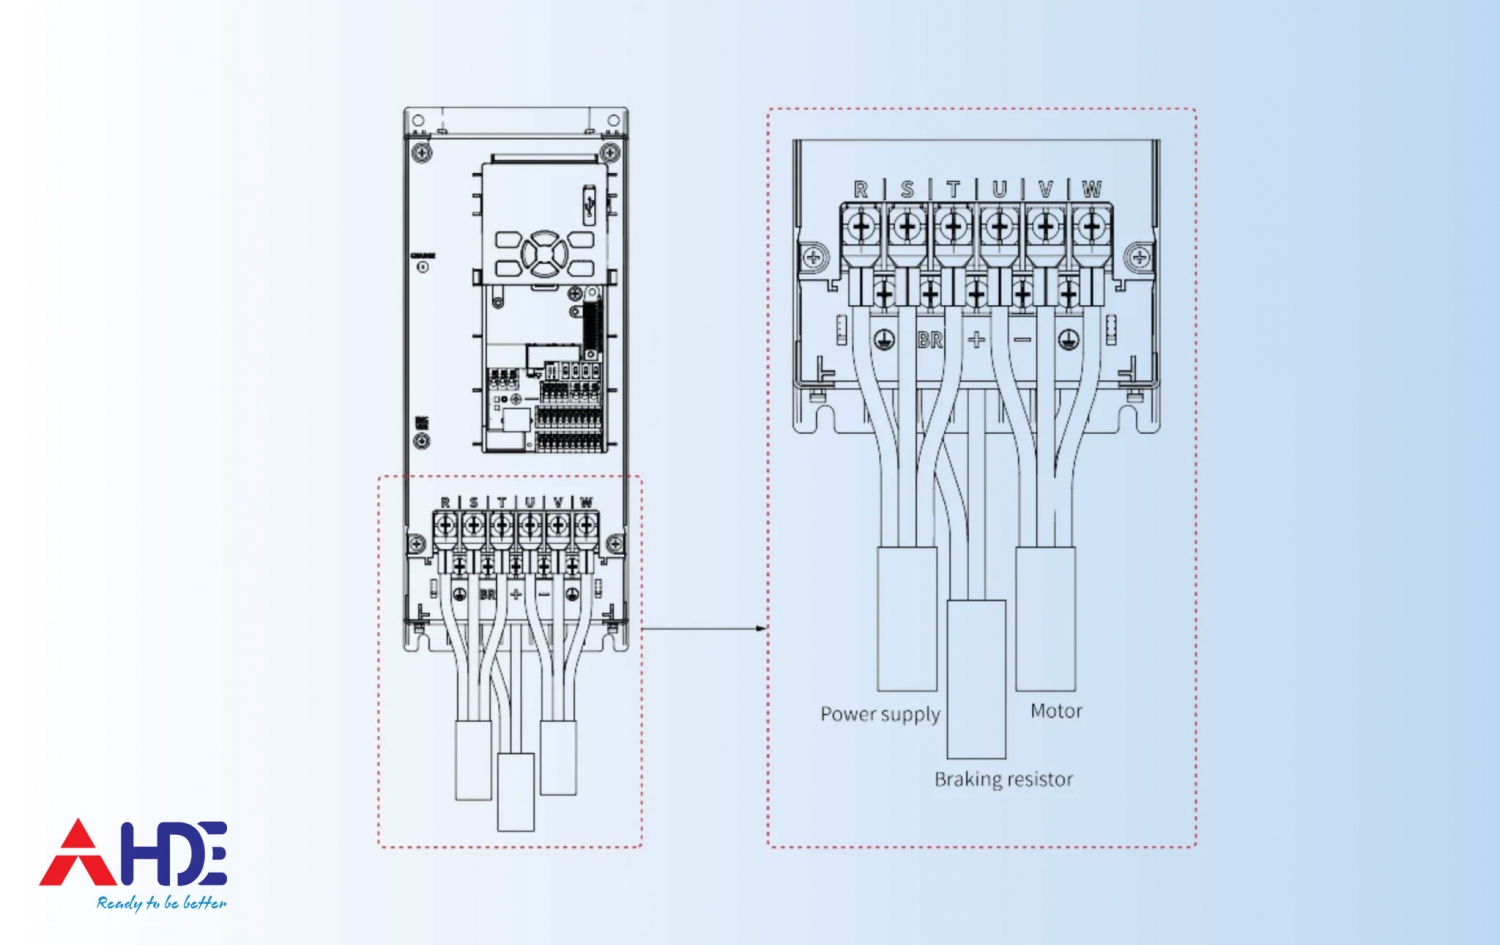
Yêu cầu cơ bản:
Nối PE của biến tần về thanh tiếp địa bảo vệ.
Dùng dây màu vàng-xanh theo tiêu chuẩn.
Giữ dây PE ngắn và trở kháng thấp.
Không dùng dây trung tính N thay cho PE.
Không đặt cầu chì hoặc thiết bị đóng cắt trên dây PE.
Nối các biến tần song song về thanh PE, không nối tiếp qua nhau.
Với thiết bị có dòng rò cao, kích thước dây bảo vệ và phương thức đấu phải đáp ứng IEC/EN 61800-5-1 cùng quy định điện địa phương. Không chọn tiết diện PE chỉ dựa vào công suất động cơ.
Trong hệ thống IT không nối đất trực tiếp, mạng EMC/VDR nội bộ có thể cần được tách khỏi đất bằng vít hoặc cơ cấu chuyên dụng. Thao tác sai có thể gây lỗi cách điện hoặc hư hỏng thiết bị.
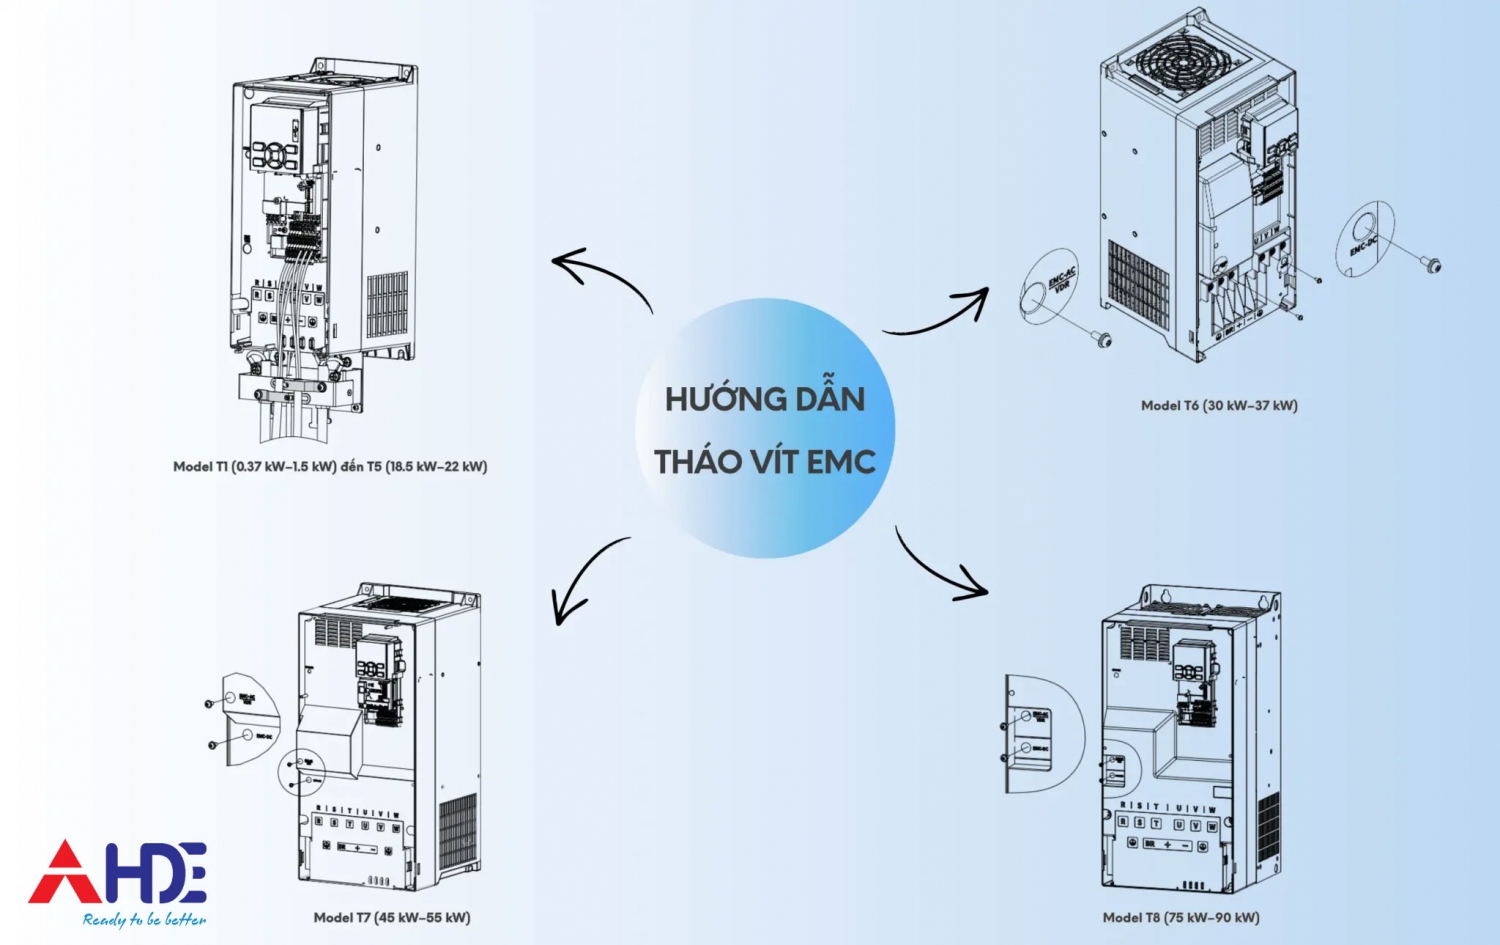
Chỉ tháo vít EMC/VDR khi:
Đã xác nhận hệ thống thực sự là mạng IT.
Đúng model MD630 cho phép thao tác này.
Có hướng dẫn phần cứng chính thức tương ứng.
Người thực hiện hiểu ảnh hưởng đến EMC và bảo vệ quá áp.
Không tháo vít EMC theo kinh nghiệm chung hoặc chỉ dựa trên ảnh của model khác.
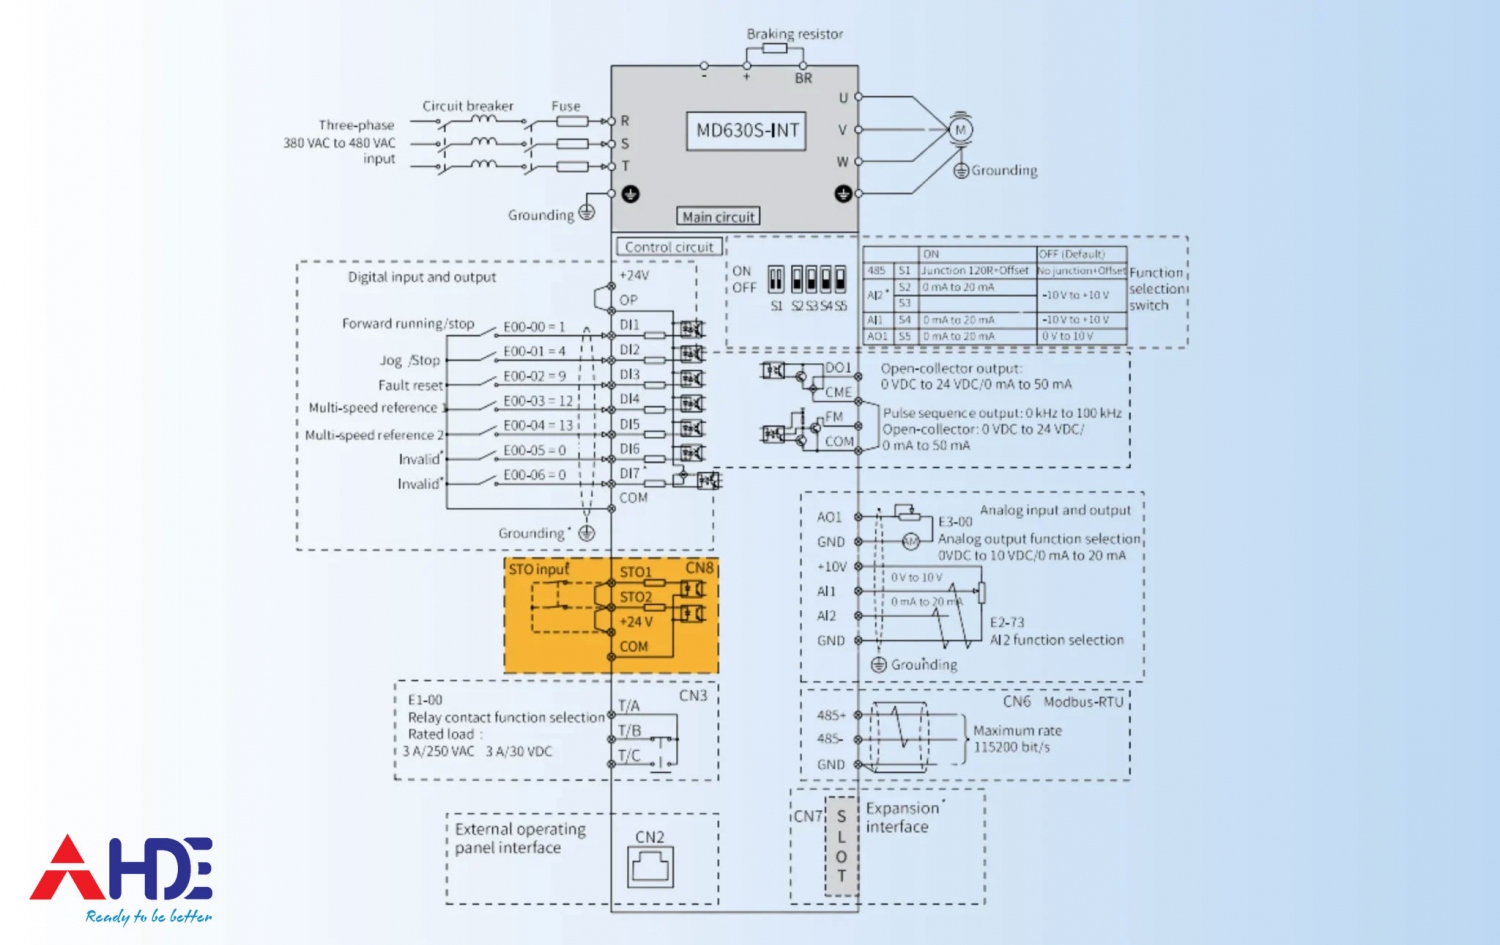
Biến tần MD630 có các nhóm terminal cho keypad, I/O, relay, truyền thông và an toàn. Số chân cụ thể tùy biến thể.
| Nhóm | Chức năng điển hình |
CN1 |
Kết nối keypad gắn trên biến tần |
CN2/RJ45 |
Keypad LCD từ xa SOP20 trên cấu hình phù hợp |
DI |
RUN, STOP, FWD/REV, JOG, reset và multi-reference |
AI1, AI2 |
Ngõ vào analog điện áp/dòng; AI2 có thể hỗ trợ cảm biến nhiệt |
DO |
Ngõ ra transistor báo trạng thái |
AO |
Ngõ ra analog phục vụ giám sát |
FM |
Ngõ ra xung tốc độ cao |
T/A, T/B, T/C |
Relay đầu ra |
STO1, STO2 |
Hai kênh Safe Torque Off |
| Cổng mạng | RS485 hoặc Ethernet công nghiệp theo phiên bản |
DI7 trên cấu hình MD630S có thể được dùng làm ngõ vào xung tốc độ cao đến 20 kHz. Phải kiểm tra chế độ terminal trước khi cấp xung.
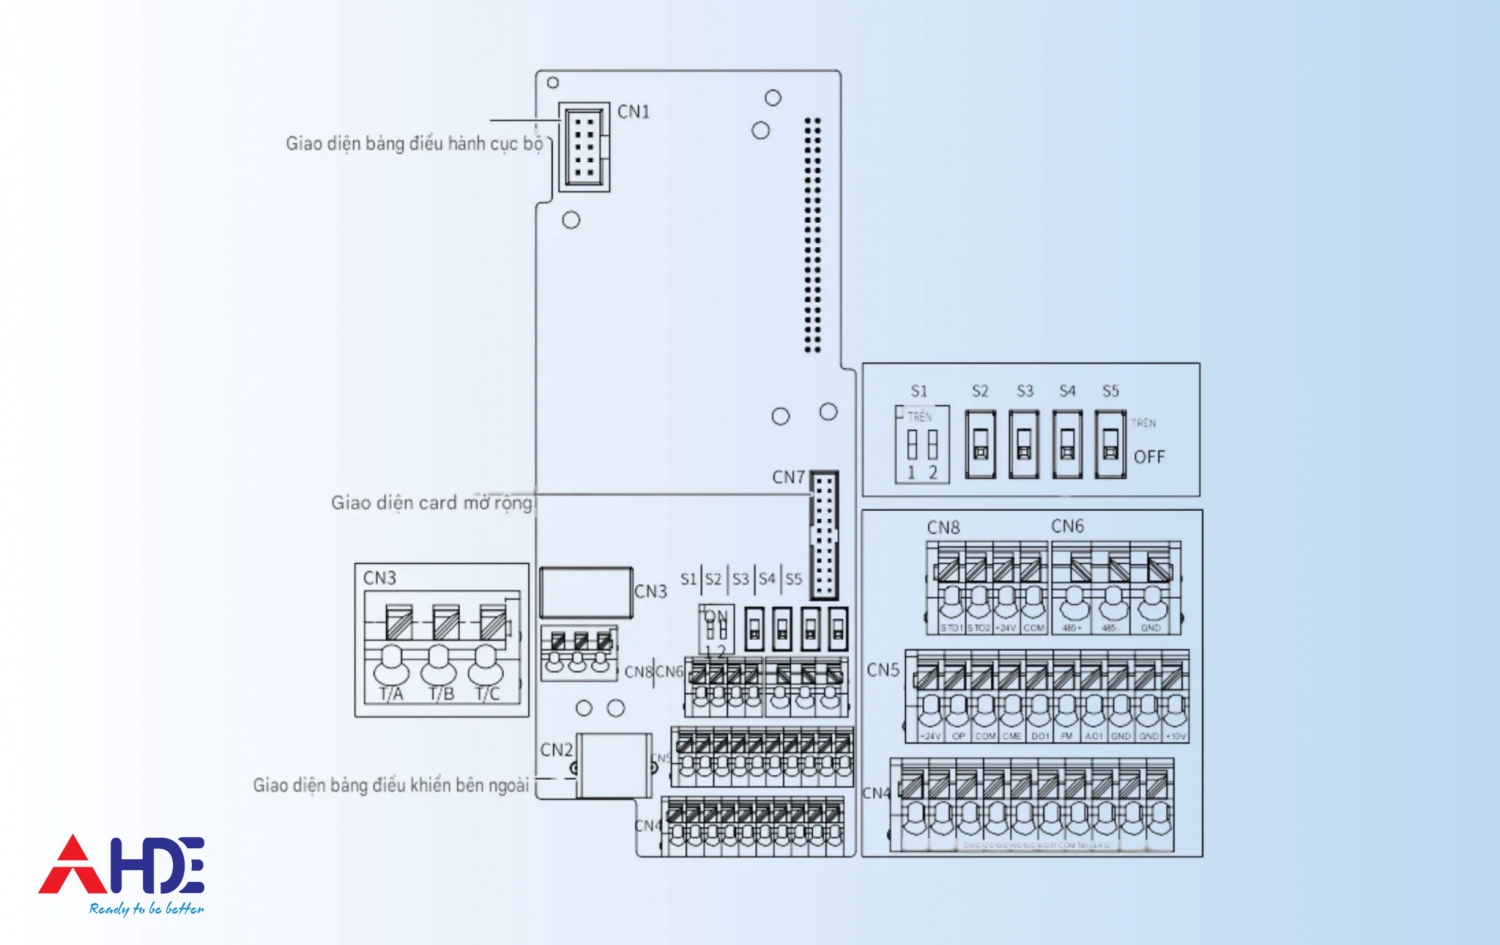
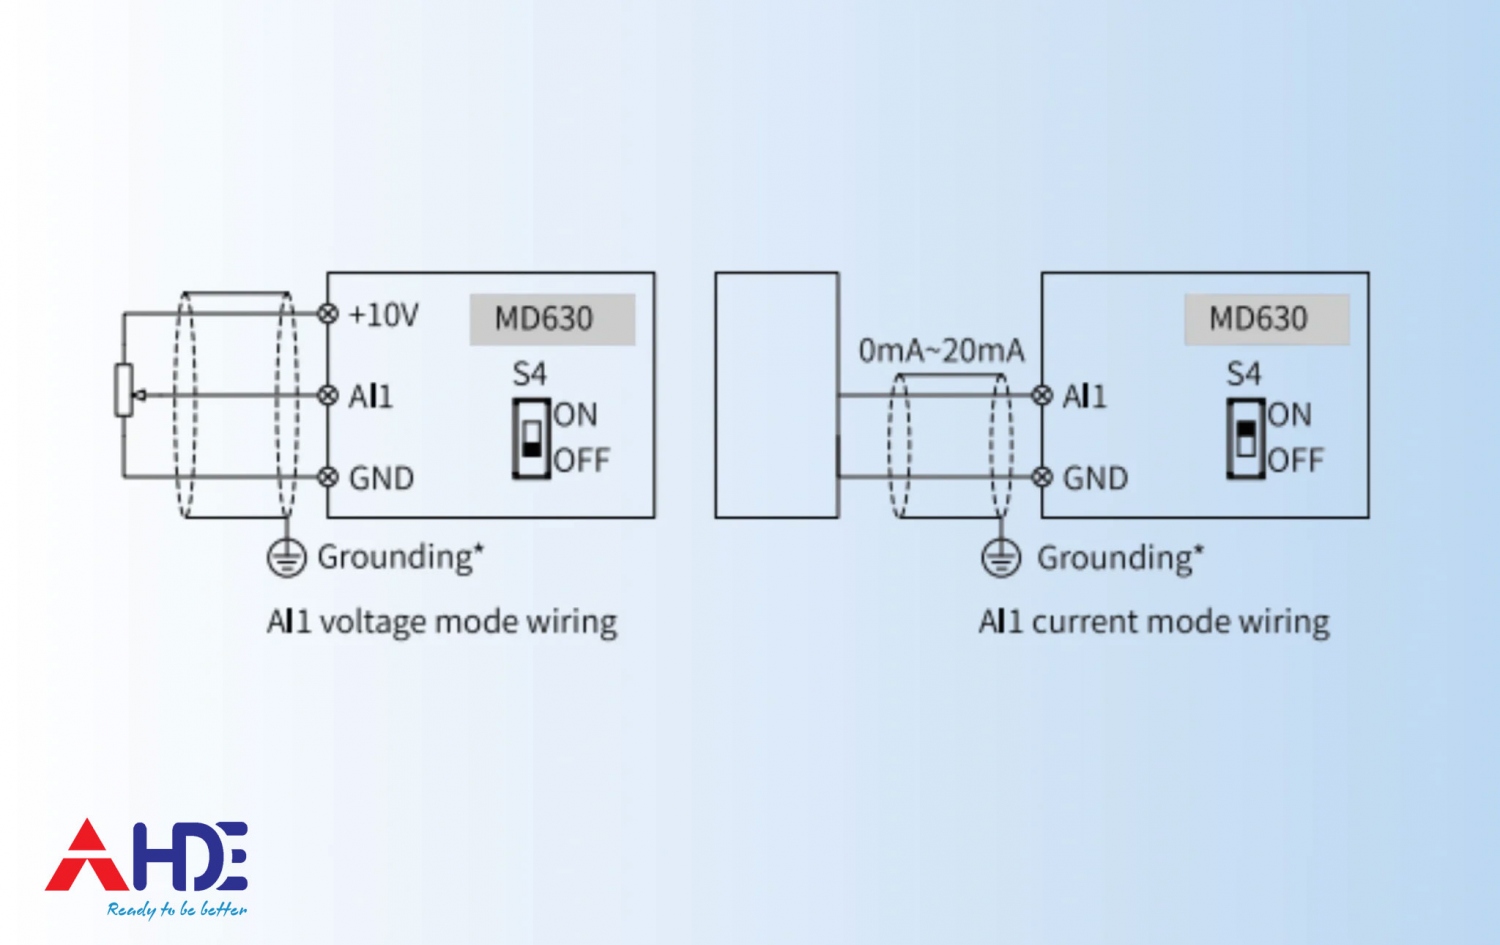
Ngõ vào AI1
AI1 được sử dụng làm nguồn đặt tốc độ hoặc nhận tín hiệu cảm biến. Chọn đúng chế độ điện áp/dòng bằng DIP Switch theo sơ đồ trên thiết bị. Dây analog nên là cáp xoắn đôi có shield và đi xa dây động lực.
Ngõ vào AI2
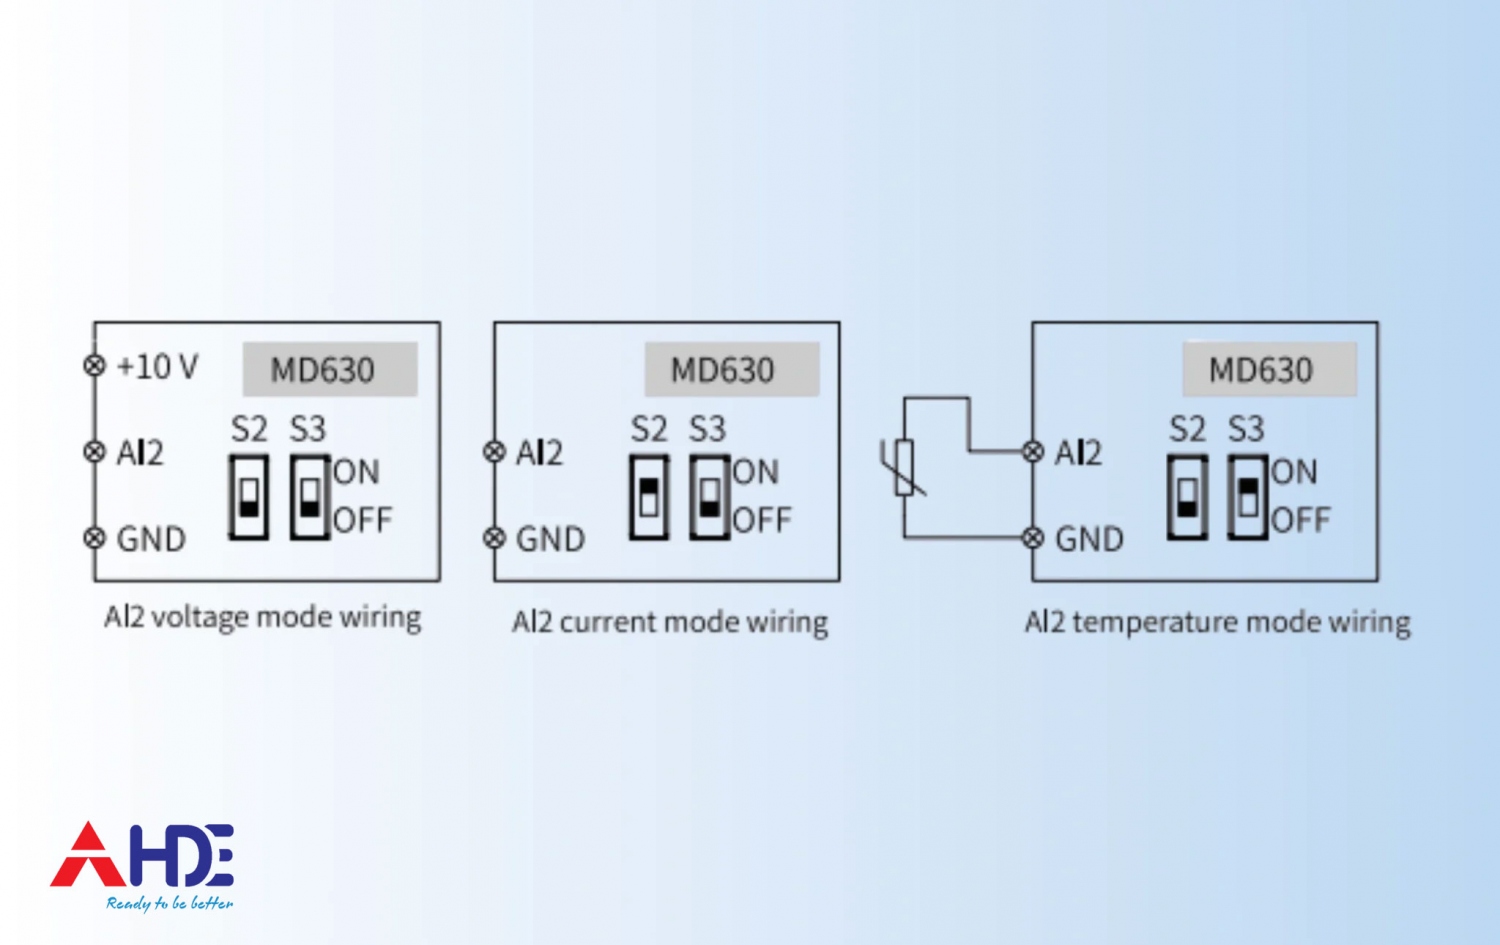
AI2 hỗ trợ nhiều chế độ theo vị trí S2/S3:
| S2 | S3 | Chế độ |
| OFF | OFF | Điện áp −10 đến +10 V |
| ON | OFF | Dòng 0–20 mA |
| OFF | ON | Đầu vào cảm biến nhiệt độ |
Không đặt đồng thời S2 và S3 ở trạng thái ON. Khi dùng cảm biến nhiệt, chọn loại cảm biến bằng E2-73 theo đúng sơ đồ đấu và dải đo. Các loại được bài tham khảo liệt kê gồm PT100, PT1000, KTY84-130, PTC130 và PTC150; cần đối chiếu firmware để xác nhận danh sách thực tế.
Ngõ ra AO1
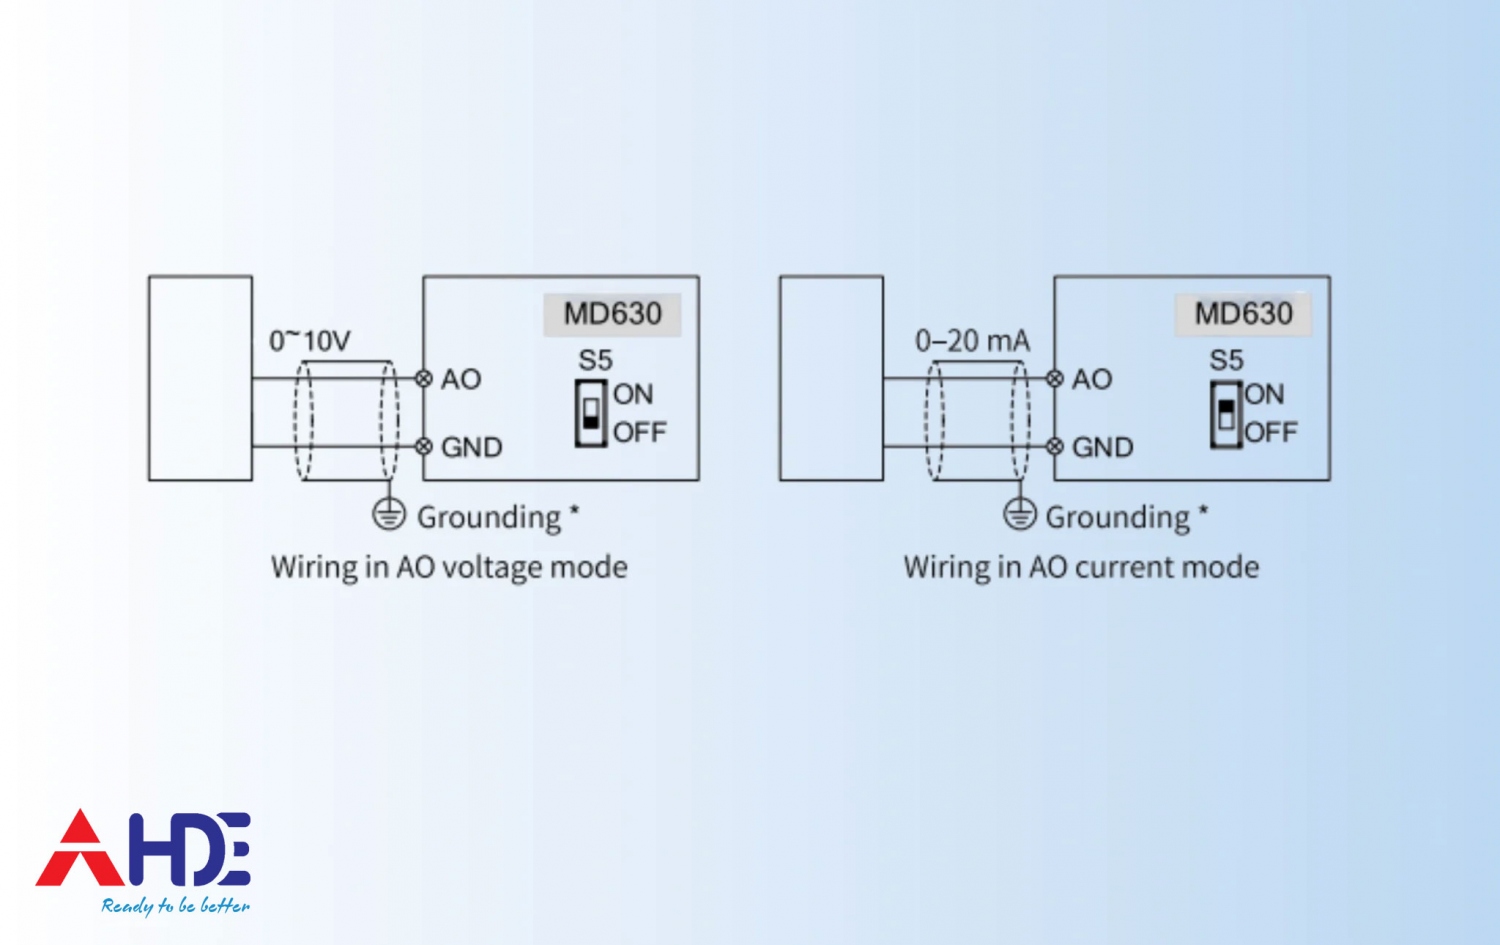
AO1 có thể xuất tần số, tốc độ, dòng điện, mô-men, giá trị PID hoặc biến giám sát khác. DIP S5 chọn dạng tín hiệu:
| S5 | Dạng đầu ra |
| OFF | 0–10 V |
| ON | 0–20 mA |
Trước khi kết nối PLC hoặc đồng hồ đo, kiểm tra trở kháng tải và giới hạn của AO1.
Chống nhiễu tín hiệu analog
Dùng cáp xoắn đôi có shield.
Đi cáp AI/AO riêng với dây động lực.
Giữ cáp ngắn; bài tham khảo khuyến nghị dưới 20 m.
Xử lý shield theo thiết kế EMC, tránh tạo vòng đất.
Dùng ferrite hoặc bộ lọc khi đã xác định nguyên nhân nhiễu và có phương án phù hợp.
Không tự lắp tụ vào đường tín hiệu khi chưa kiểm tra ảnh hưởng đến băng thông và độ ổn định điều khiển.
DI có thể làm việc với logic NPN/Sink hoặc PNP/Source. Jumper OP, +24V và COM phải được đặt đúng theo nguồn tín hiệu.
Kiểu Sink/NPN
Ở cấu hình mặc định được bài tham khảo mô tả, OP nối với +24V. Khi dùng nguồn 24 VDC ngoài, tháo jumper và đấu theo sơ đồ của nhà sản xuất.
Kiểu Source/PNP
Chuyển jumper sang cấu hình OP–COM theo hướng dẫn phần cứng. Nếu dùng nguồn ngoài, phải thống nhất điểm tham chiếu và tuyệt đối tránh đấu chập hai nguồn 24 V.
Không đấu song song nhiều DI của nhiều biến tần vào một DO của PLC nếu chưa kiểm tra khả năng tải và dòng rò. Nếu thiết kế bắt buộc, dùng mạch cách ly hoặc phương án bảo vệ được tính toán thay vì chỉ ghép trực tiếp.
Ngõ ra DO1
DO1 là ngõ ra transistor open collector, dùng báo RUN, FAULT, đạt tần số hoặc điều khiển relay trung gian. Thông số tham khảo:
| Đặc tính | Giá trị tham khảo |
| Điện áp | 0–24 VDC |
| Dòng tối đa | 50 mA |
| Tần số chuyển mạch | Tối đa 100 Hz |
Khi DO điều khiển cuộn relay DC, lắp diode flyback đúng cực. Đấu ngược diode có thể làm quá dòng và hỏng transistor đầu ra.
Ngõ ra xung FM
FM là ngõ ra open drain, có thể phản ánh tốc độ hoặc tần số. Tần số đầu ra tham khảo tối đa 100 kHz; chức năng được chọn qua E5-00. Kiểm tra mức điện áp và mạch kéo lên trước khi nối PLC tốc độ cao.
Relay T/A – T/B – T/C
| Terminal | Chức năng |
T/A |
Chân chung COM |
T/B |
Tiếp điểm thường đóng NC |
T/C |
Tiếp điểm thường mở NO |
Khả năng chịu tải được bài tham khảo nêu là 3 A tại 250 VAC hoặc 3 A tại 30 VDC. Với contactor hoặc tải cảm, cần mạch dập xung phù hợp; không dùng relay biến tần để đóng cắt tải vượt định mức.
STO loại bỏ khả năng tạo mô-men của biến tần nhưng không cách ly điện áp nguồn hoặc DC Bus. Đây không phải là công tắc cách ly điện.
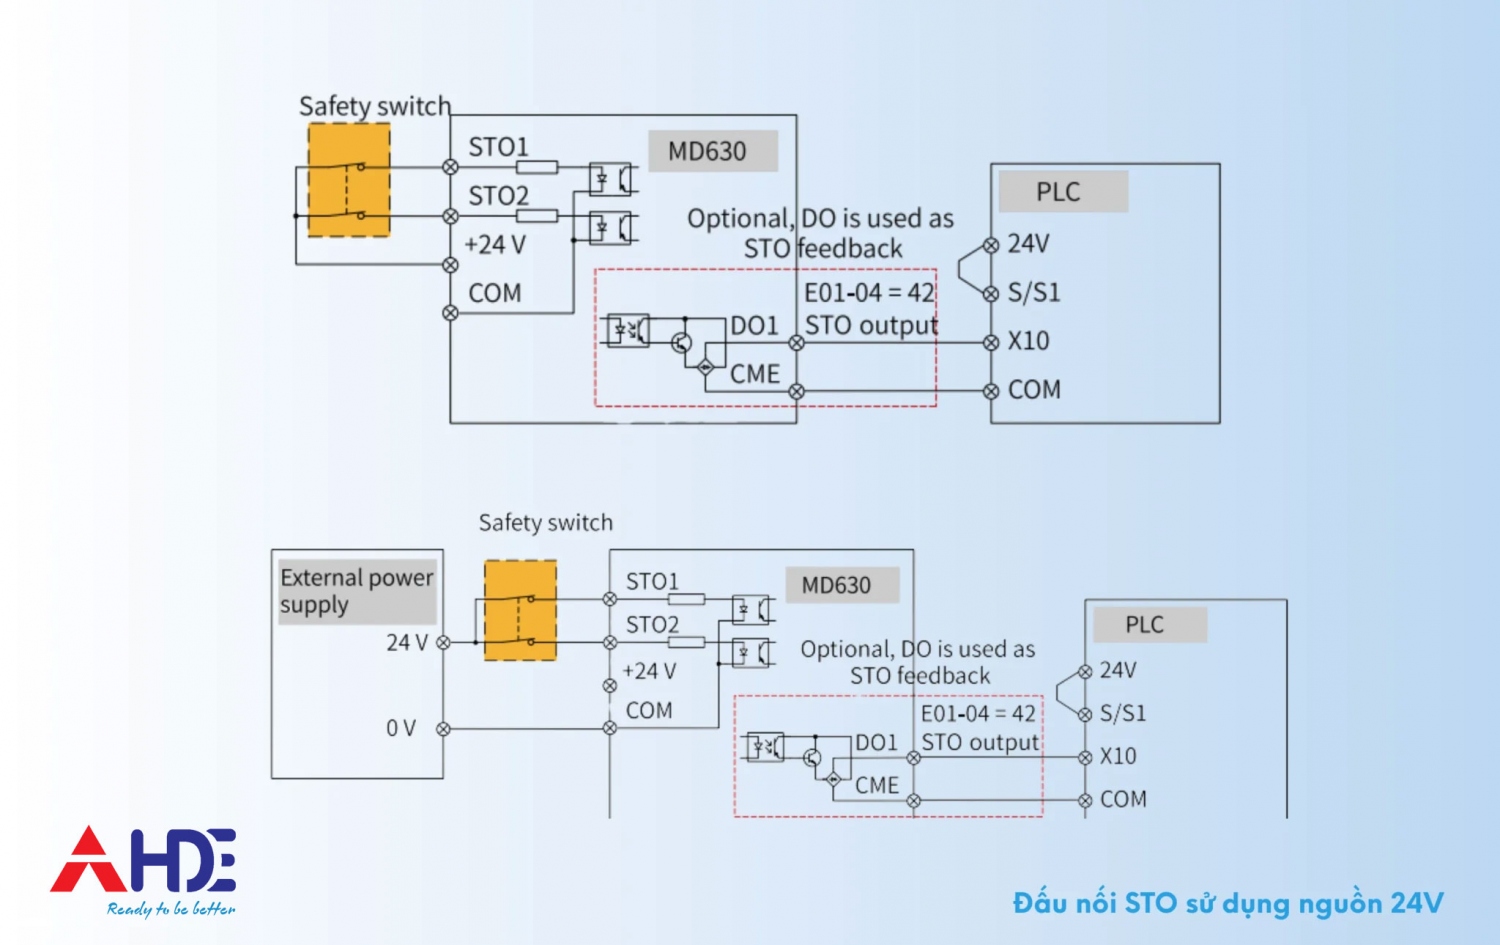
Ở trạng thái xuất xưởng, các chân +24V, STO1 và STO2 có thể được nối bằng jumper. Khi triển khai mạch an toàn:
Tháo jumper theo manual đúng model.
Đấu hai kênh STO qua thiết bị an toàn phù hợp.
Dùng cáp đôi có shield.
Bài tham khảo giới hạn chiều dài cáp STO không quá 30 m.
Kiểm tra chức năng an toàn và thời gian phản ứng theo đánh giá rủi ro của máy.
MD630 được Inovance công bố có tùy chọn an toàn STO SIL 3 trong cấu hình phù hợp. Toàn bộ hệ thống vẫn phải được thiết kế và xác nhận theo tiêu chuẩn an toàn máy áp dụng.
Trước khi cấp điện, xác nhận:
Nguồn vào đúng R/S/T và động cơ đúng U/V/W.
Cáp, đầu cốt và mô-men siết phù hợp.
Không còn dây thừa, vít hoặc vật kim loại trong tủ.
PE và shield được xử lý đúng.
Điện trở hãm, cuộn kháng và bộ lọc đúng thông số.
DIP Switch AI/AO và jumper Sink/Source đúng vị trí.
STO đang ở trạng thái hợp lệ.
Dây tín hiệu tách khỏi dây công suất.
Nguồn 24 V ngoài không đấu xung đột với nguồn nội bộ.
Cấu hình mạng và địa chỉ thiết bị đã được chuẩn bị.
Chỉ cấp nguồn sau khi hoàn tất kiểm tra độc lập bằng sơ đồ điện đã phê duyệt.
A0-00 thực hiện khởi tạo, sao lưu và khôi phục tham số.
Giá trị A0-00 |
Chức năng |
0 |
Không thực hiện |
1 |
Khôi phục mặc định nhưng giữ dữ liệu động cơ, tham số nhà máy và log |
2 |
Xóa dữ liệu nhật ký vận hành/lỗi theo phạm vi firmware |
3 |
Khôi phục mặc định, bao gồm dữ liệu động cơ; giữ tham số nhà máy và log |
4 |
Sao lưu bộ tham số người dùng hiện tại |
5 |
Xóa thông tin lỗi thuộc nhóm được chỉ định |
501 |
Khôi phục từ bản sao lưu người dùng |
503 |
Khôi phục sâu, bao gồm dữ liệu động cơ và nhiều dữ liệu hiệu chỉnh/vận hành |
Không dùng 503 trong vận hành thông thường nếu chưa hiểu đầy đủ phạm vi xóa. Trước khi reset, sao lưu cấu hình và bảo đảm không còn lệnh RUN.
Giá trị F0-01 (d0-00) |
Phương pháp | Ứng dụng |
0 |
SVC | Điều khiển vector không cảm biến, phù hợp tải cần mô-men và đáp ứng tốt |
1 |
FVC | Điều khiển vector có phản hồi; yêu cầu encoder và phần cứng feedback phù hợp |
2 |
V/F | Quạt, bơm, hệ nhiều động cơ không đồng bộ và tải thông dụng |
SVC và FVC yêu cầu dữ liệu động cơ chính xác; Auto-Tuning được khuyến nghị. FVC chỉ được chọn sau khi encoder đã đấu đúng, chọn đúng loại feedback và xác nhận tín hiệu.
Chế độ tốc độ hoặc mô-men bằng F0-02
F0-02 (d0-01) xác định chế độ vận hành:
0: điều khiển tốc độ.
1: điều khiển mô-men.
Các giá trị khác có thể chọn trạng thái qua DI hoặc connector mở rộng theo firmware.
Điều khiển mô-men phải được triển khai cùng giới hạn tốc độ, bảo vệ cơ khí và chiến lược dừng phù hợp.
Nhập dữ liệu trực tiếp từ nameplate. Không suy đoán kiểu động cơ bằng cách ngắn mạch U/V/W rồi quay trục; cách làm này không thay thế tài liệu kỹ thuật và có thể không an toàn.
| Tham số | Tên dữ liệu | Yêu cầu |
F1-00 (C4-00) |
Loại động cơ | 0: IM; 2: PMSM; 3/4: động cơ từ trở theo cấu hình |
F1-01 (C4-01) |
Công suất định mức | Nhập theo nameplate |
F1-03 (C4-03) |
Điện áp định mức | Nhập theo nameplate và kiểu đấu Y/Δ |
F1-04 (C4-04) |
Dòng điện định mức | Nhập theo nameplate |
F1-06 (C4-06) |
Tần số định mức | Tương ứng điện áp định mức |
F1-07 (C4-07) |
Tốc độ định mức rotor | Với IM phải xét độ trượt |
F1-10 (C4-10) |
Tần số tối đa | Giới hạn theo động cơ và cơ cấu |
F1-11 (C4-11) |
Tần số tối thiểu | Cài theo yêu cầu vận hành |
F1-12 (C4-12) |
Back EMF | Áp dụng cho động cơ đồng bộ/từ trở phù hợp |
F1-14 (C4-14) |
Số đôi cực | Nhập hoặc nhận dạng theo hướng dẫn |
Nếu một nhãn động cơ có nhiều bộ dữ liệu, chọn đúng rated set tương ứng với kiểu đấu dây và vùng vận hành dự kiến. Không dùng dữ liệu vùng suy yếu từ thông làm bộ thông số cơ sở nếu nhà sản xuất động cơ không hướng dẫn.
Tần số sóng mang được chọn bằng A5-01; giá trị còn bị giới hạn bởi A5-00 và các chức năng PWM tại A5-09 đến A5-13.
| Tham số | Mặc định tham khảo | Phạm vi tham khảo |
A5-01 |
4.0 kHz | 0.8–20.0 kHz |
Tăng tần số sóng mang có thể giảm tiếng ồn âm tần nhưng làm tăng tổn hao và nhiệt. Với động cơ tốc độ cao, bài tham khảo nêu điều kiện A5-01 > 12 × tần số đầu ra tối đa; cần xác nhận đơn vị và giới hạn theo manual trước khi áp dụng.
Trước Auto-Tuning:
Nhập đủ thông số F1.
Kiểm tra dây U/V/W, PE và encoder nếu có.
Xác định có thể tách tải hay không.
Cô lập lệnh RUN từ PLC/DI.
Bảo đảm vùng quay an toàn.
Các chế độ Auto-Tuning tại F1-69
Giá trị F1-69 (C2-00) |
Chế độ |
0 |
Không Auto-Tuning |
1 |
Tĩnh một phần cho động cơ không đồng bộ |
2 |
Động cho động cơ không đồng bộ |
3 |
Tĩnh hoàn chỉnh cho động cơ không đồng bộ |
4 |
Nhận dạng quán tính |
5 |
Nhận dạng vùng chết |
11 |
Tuning có tải cho PMSM |
12 |
Tuning động không tải cho PMSM |
13 |
Tuning tĩnh một phần cho PMSM |
15 |
Nhận dạng MTPA cho SRM |
21 |
Tuning tĩnh cho SRM |
22 |
Tuning động cho SRM |
Ưu tiên tuning động khi động cơ có thể tách tải và quay tự do. Nếu không thể quay, chọn chế độ tĩnh phù hợp. Không chọn chế độ chỉ dựa vào độ chính xác mong muốn; điều kiện cơ khí và loại động cơ mới là yếu tố quyết định.
Sau khi tuning, kiểm tra kết quả, lưu tham số và chạy thử ở tốc độ thấp. Nếu thay động cơ, encoder hoặc hệ truyền động, cần đánh giá việc tuning lại.
Nguồn lệnh có thể được hiển thị bằng F0-03 hoặc b1-00 trên giao diện tương ứng.
| Giá trị | Nguồn lệnh | Mục đích |
0 |
Keypad | Chạy thử tại chỗ |
1 |
Terminal | Điều khiển bằng DI/nút nhấn/PLC |
2 |
Communication | Điều khiển qua mạng |
3 |
User-defined | Logic tùy chỉnh |
Điều khiển bằng keypad
Đặt F0-03 = 0. Dùng RUN để chạy và STOP để dừng. Bắt đầu ở tần số thấp, không tải hoặc tải nhẹ.
Điều khiển bằng terminal
Đặt F0-03 = 1. MD630 hỗ trợ nhiều logic một dây, hai dây và ba dây. Các module terminal được cấu hình trong nhóm b9; chức năng DI được gán trong nhóm E0.
Ví dụ tham khảo:
b9-00 = 0: chọn module A.
b9-01 = 4: logic IN1 cạnh lên chạy, IN2 dừng.
E0-00 = 1: DI1 làm IN1.
E0-01 = 2: DI2 làm IN2.
Phải kiểm tra logic thực tế trước khi cấp quyền chạy máy; không sao chép ví dụ này cho mọi mạch điều khiển.
Điều khiển qua truyền thông
Đặt F0-03 = 2 hoặc b1-00 = 2. MD630S-INT và MD630N-INT có lựa chọn giao tiếp khác nhau; các nhóm n2, n4–n6 được sử dụng tùy giao thức. Cấu hình địa chỉ, tốc độ truyền, watchdog và hành vi khi mất mạng trước khi chạy.
Nguồn tần số chính được chọn bằng F0-29 hoặc b5-00.
| Giá trị | Nguồn tham chiếu |
0 |
Giá trị số F0-30/b5-01 |
2 |
AI1 |
3 |
AI2 |
5 |
HDI |
6 |
Multi-reference |
8 |
PID theo cấu hình |
9 |
Truyền thông theo cấu hình |
Tần số đặt bằng keypad
F0-29 = 0.
F0-30 bằng tần số mục tiêu.
Đây là cấu hình phù hợp cho lần chạy đầu tiên.
Tần số qua AI1
Ví dụ đường cong tuyến tính 0–10 V tương ứng 0–100%:
| Tham số | Giá trị |
E2-40 |
0.00 V |
E2-41 |
0.0% |
E2-42 |
10.00 V |
E2-43 |
100.0% |
Đặt F0-29 = 2 để dùng AI1. E2-10 hoặc tham số tương ứng thiết lập thời gian lọc. Tại đường cong tuyến tính, 5 V tương ứng 50% giá trị cơ sở; kiểm tra C4-06 và toàn bộ giới hạn tần số trước khi quy đổi thành tốc độ.
Tần số qua HDI
Ví dụ cấu hình DI7 làm HDI:
F4-68 = 0.
F4-71 = 0.00 kHz, F4-72 = 0.0%.
F4-73 = 20.00 kHz, F4-74 = 100.0%.
F4-83: thời gian lọc.
F0-29 = 5: chọn HDI làm nguồn chính.
Kiểm tra mức điện áp và dạng xung trước khi nối PLC.
Đa cấp tốc độ
Đặt F0-29 = 6, sau đó gán các bit Multi-reference cho DI. Bốn bit nhị phân có thể tạo tối đa 16 tổ hợp tốc độ. Mỗi mức phải được giới hạn theo động cơ và cơ cấu.
PID hoặc truyền thông
Khi dùng PID, phải cấu hình giá trị đặt, phản hồi, chiều tác động và giới hạn đầu ra. Khi dùng truyền thông, phải xác nhận thanh ghi, hệ số scale và hành vi khi mất kết nối bằng communication manual đúng phiên bản.
JOG cho phép di chuyển động cơ ở tốc độ thấp trong quá trình kiểm tra hoặc bảo trì.
| Tham số | Mặc định tham khảo | Chức năng |
F0-56 (b5-07) |
0 |
Nguồn tần số JOG 1 |
F0-57 (b5-08) |
2.00 Hz | Tần số JOG 1 |
F0-58 (b5-09) |
0 |
Nguồn tần số JOG 2 |
F0-59 (b5-10) |
−2.00 Hz | Tần số JOG 2 |
F0-62 (b7-31) |
0 |
Chọn ramp thường hoặc ramp JOG |
F0-63 (b7-32) |
20.0 s | Thời gian tăng tốc JOG |
F0-64 (b7-33) |
20.0 s | Thời gian giảm tốc JOG |
Khi kích hoạt JOG bằng DI, gán đúng chức năng cho input và bảo đảm ngắt tín hiệu thì máy dừng theo hành vi đã cấu hình. JOG không bỏ qua yêu cầu che chắn và vùng an toàn.
Lần chạy đầu nên dùng keypad, tần số thấp và động cơ tách tải nếu có thể.
Checklist chạy thử
Không có cảnh báo trước khi RUN.
Chiều quay đúng yêu cầu.
Tăng/giảm tốc êm, không rung giật.
Dòng điện không vượt định mức.
Động cơ không phát tiếng ồn hoặc nóng bất thường.
AI, DI, DO, AO, FM và relay phản hồi đúng.
Encoder ổn định nếu dùng FVC.
Truyền thông không mất gói hoặc timeout.
STO và mạch dừng an toàn hoạt động đúng thiết kế.
Không có lỗi quá dòng, quá áp, thấp áp, quá nhiệt hoặc quá tải.
Nếu động cơ quay sai chiều, dừng máy, cô lập nguồn và đổi hai pha tại U/V/W; hoặc dùng tham số đảo chiều khi manual cho phép. Không thay dây khi biến tần còn điện.
Sau khi ổn định ở tải nhẹ, mới kết nối tải thực. Theo dõi dòng, mô-men, nhiệt độ, rung, tốc độ, DC Bus và quá trình hãm trong toàn bộ chu kỳ máy.
| Mục đích | Tham số | Giá trị/cách cài |
| Khởi tạo tham số | A0-00 |
Chọn đúng phạm vi reset |
| SVC | F0-01 |
0 |
| FVC | F0-01 |
1, cần feedback phù hợp |
| V/F | F0-01 |
2 |
| Điều khiển tốc độ | F0-02 |
0 |
| Điều khiển mô-men | F0-02 |
1 |
| Loại động cơ | F1-00 |
Theo IM/PMSM/SRM |
| Auto-Tuning | F1-69 |
Theo loại động cơ và khả năng tách tải |
| RUN bằng keypad | F0-03 |
0 |
| RUN bằng terminal | F0-03 |
1 |
| RUN qua mạng | F0-03 |
2 |
| Tần số bằng keypad | F0-29 |
0 |
| Tần số bằng AI1 | F0-29 |
2 |
| Tần số bằng AI2 | F0-29 |
3 |
| Tần số bằng HDI | F0-29 |
5 |
| Multi-reference | F0-29 |
6 |
MD630 có dải công suất đến 500 kW không?
Không nên sử dụng con số này cho MD630-INT hiện hành. Trang Inovance đang công bố dải 380–480 V, 3 pha, từ 0,37 đến 90 kW. Luôn kiểm tra catalogue tại thời điểm chọn hàng vì phạm vi sản phẩm có thể được mở rộng.
MD630 hỗ trợ những chế độ điều khiển nào?
MD630 hỗ trợ V/F, SVC và FVC. FVC yêu cầu encoder cùng phần cứng phản hồi tương thích; không thể chỉ đổi tham số rồi vận hành.
Khi nào phải Auto-Tuning?
Auto-Tuning đặc biệt quan trọng với SVC/FVC, PMSM, SRM và tải cần mô-men chính xác. Chế độ tuning phải phù hợp với loại động cơ và khả năng cho phép trục quay.
Có thể đấu điện trở hãm trực tiếp vào mọi MD630 không?
Không. Phải xác nhận model có bộ hãm tích hợp hoặc sử dụng bộ hãm ngoài, đồng thời chọn đúng điện trở và công suất.
Vì sao tín hiệu AI bị dao động?
Nguyên nhân thường gặp gồm chọn sai chế độ điện áp/dòng, cáp đi gần dây động lực, nối shield không phù hợp, vòng đất hoặc thời gian lọc quá thấp.
STO có ngắt hoàn toàn điện vào động cơ không?
STO ngăn tạo mô-men nhưng không cách ly nguồn điện và không loại bỏ điện áp DC Bus. Khi bảo trì vẫn phải cô lập nguồn bằng thiết bị đóng cắt phù hợp.
Để sử dụng biến tần MD630 an toàn và ổn định, cần bắt đầu từ việc xác nhận đúng phiên bản, đấu mạch lực và PE chính xác, sau đó mới cấu hình I/O, STO, động cơ, Auto-Tuning và nguồn điều khiển. Việc chạy thử có kiểm soát ở tần số thấp giúp phát hiện sớm sai sót trước khi đưa tải vào sản xuất.
Nếu cần hỗ trợ lựa chọn model, thiết kế tủ điện, đấu nối hoặc cài đặt biến tần Inovance MD630, hãy liên hệ HDE để được tư vấn theo động cơ, tải và hệ thống điều khiển thực tế.
Tác giả: HDE Tech
 Inovance Servo Drive Software – Hướng dẫn tải và sử dụng phần mềm InoDriverShop mới nhất
 5 Lý Do Khiến Doanh Nghiệp Nên Lựa Chọn Robot Inovance
 Tìm Hiểu Power Cell Và Tủ Power Cell Trong Biến Tần Trung Thế Inovance
 Cách Đọc Xung Encoder Trên PLC H5U Inovance Chi Tiết
 Khám Phá Các Chế Độ Điều Khiển Servo Inovance