Từ khóa phổ biến:
Hotline tư vấn
Hotline tư vấn
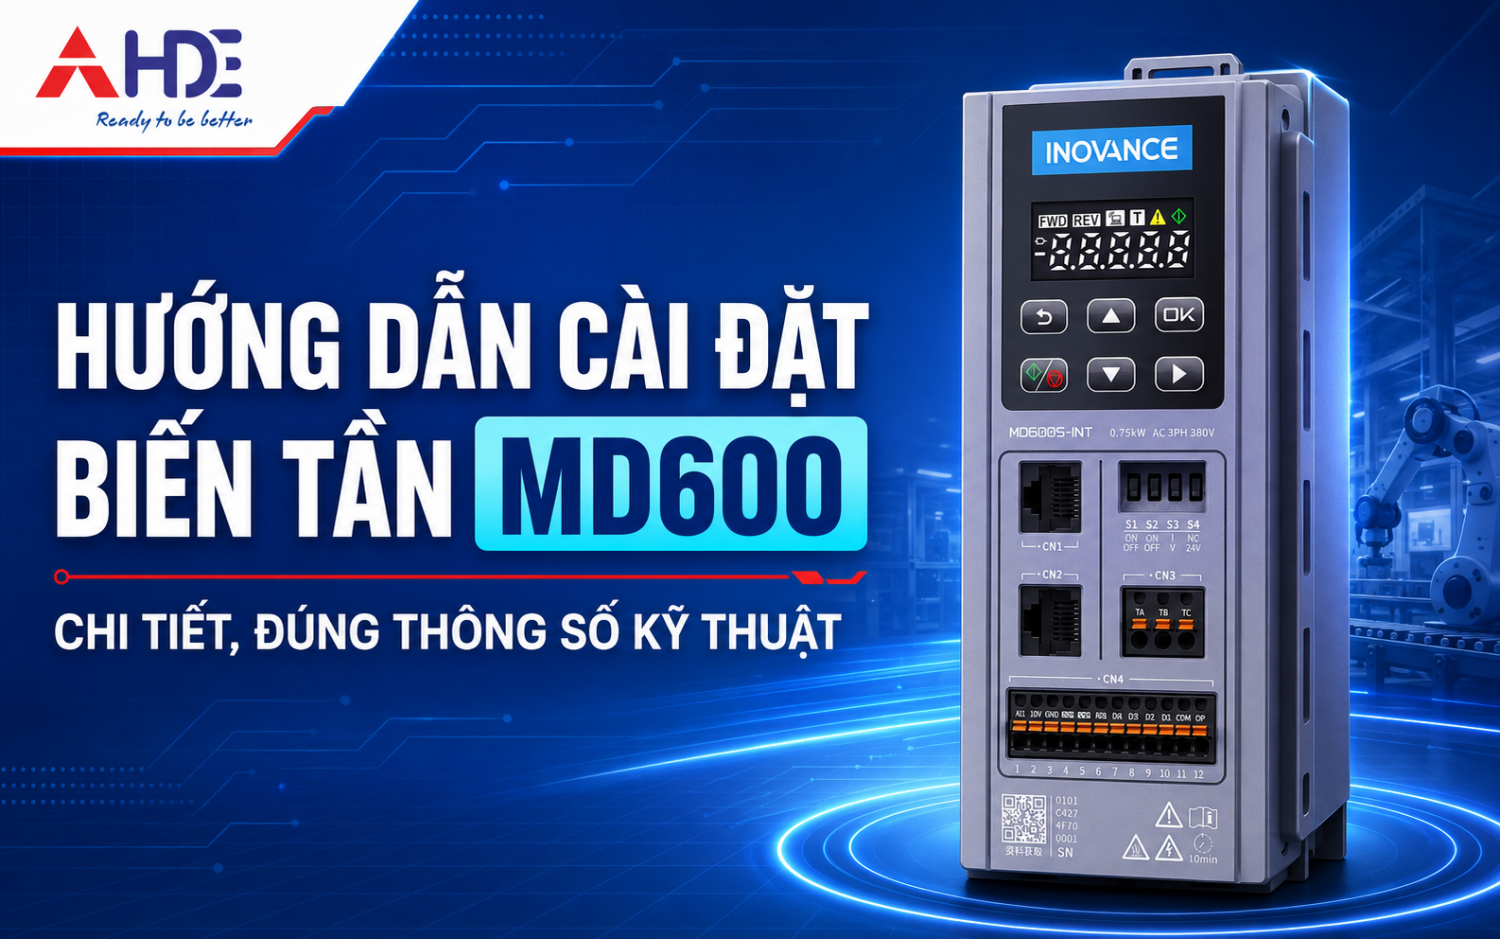
Biến tần MD600 không nhận lệnh chạy, động cơ quay sai chiều, tốc độ không đúng hoặc xuất hiện cảnh báo ngay khi khởi động thường liên quan đến việc đấu nối và thiết lập tham số chưa phù hợp. Vì vậy, người vận hành cần thực hiện cài đặt theo đúng trình tự: kiểm tra phần cứng, nhập dữ liệu động cơ, chọn chế độ điều khiển, xác định nguồn lệnh, đặt nguồn tần số và chạy thử. Trong bài viết này, HDE hướng dẫn cài đặt biến tần MD600 theo từng bước, kèm các mã tham số quan trọng để kỹ thuật viên có thể cấu hình và kiểm tra hệ thống thuận tiện hơn.
Quy trình khởi động nhanh nên được thực hiện theo thứ tự sau:
Kiểm tra nguồn cấp, dây động lực, dây điều khiển và tiếp địa.
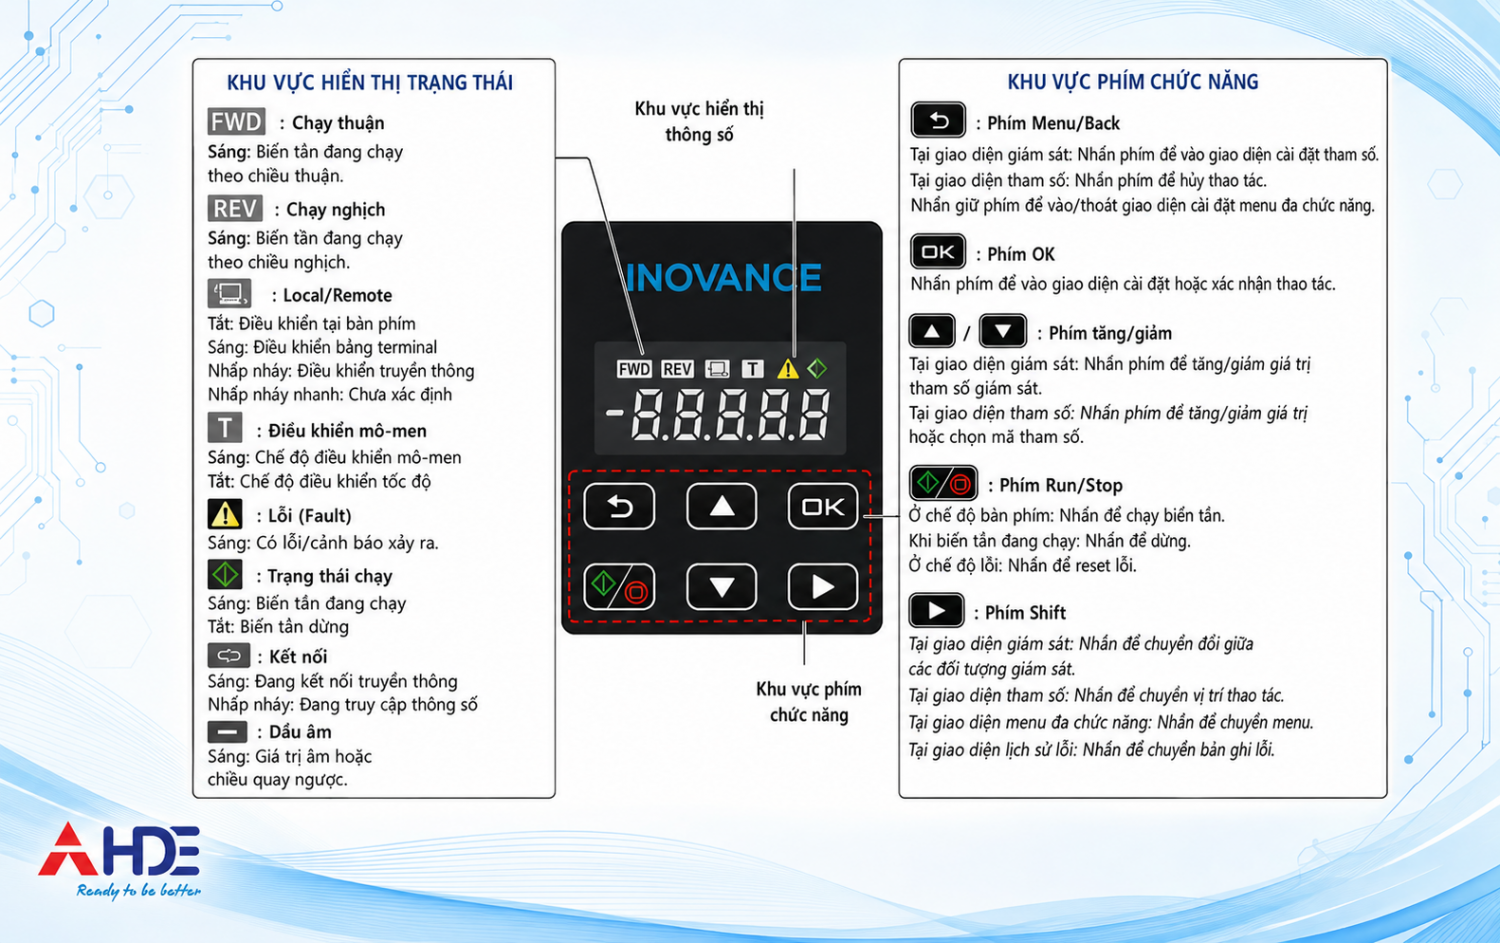
Cấp nguồn, kiểm tra trạng thái hiển thị trên keypad.
Khôi phục tham số mặc định khi cần.
Nhập chính xác thông số trên nhãn động cơ.
Chọn chế độ điều khiển SVC hoặc V/F.
Thực hiện Auto-Tuning nếu ứng dụng yêu cầu.
Chọn nguồn nhận lệnh chạy/dừng.
Chọn nguồn đặt tần số.
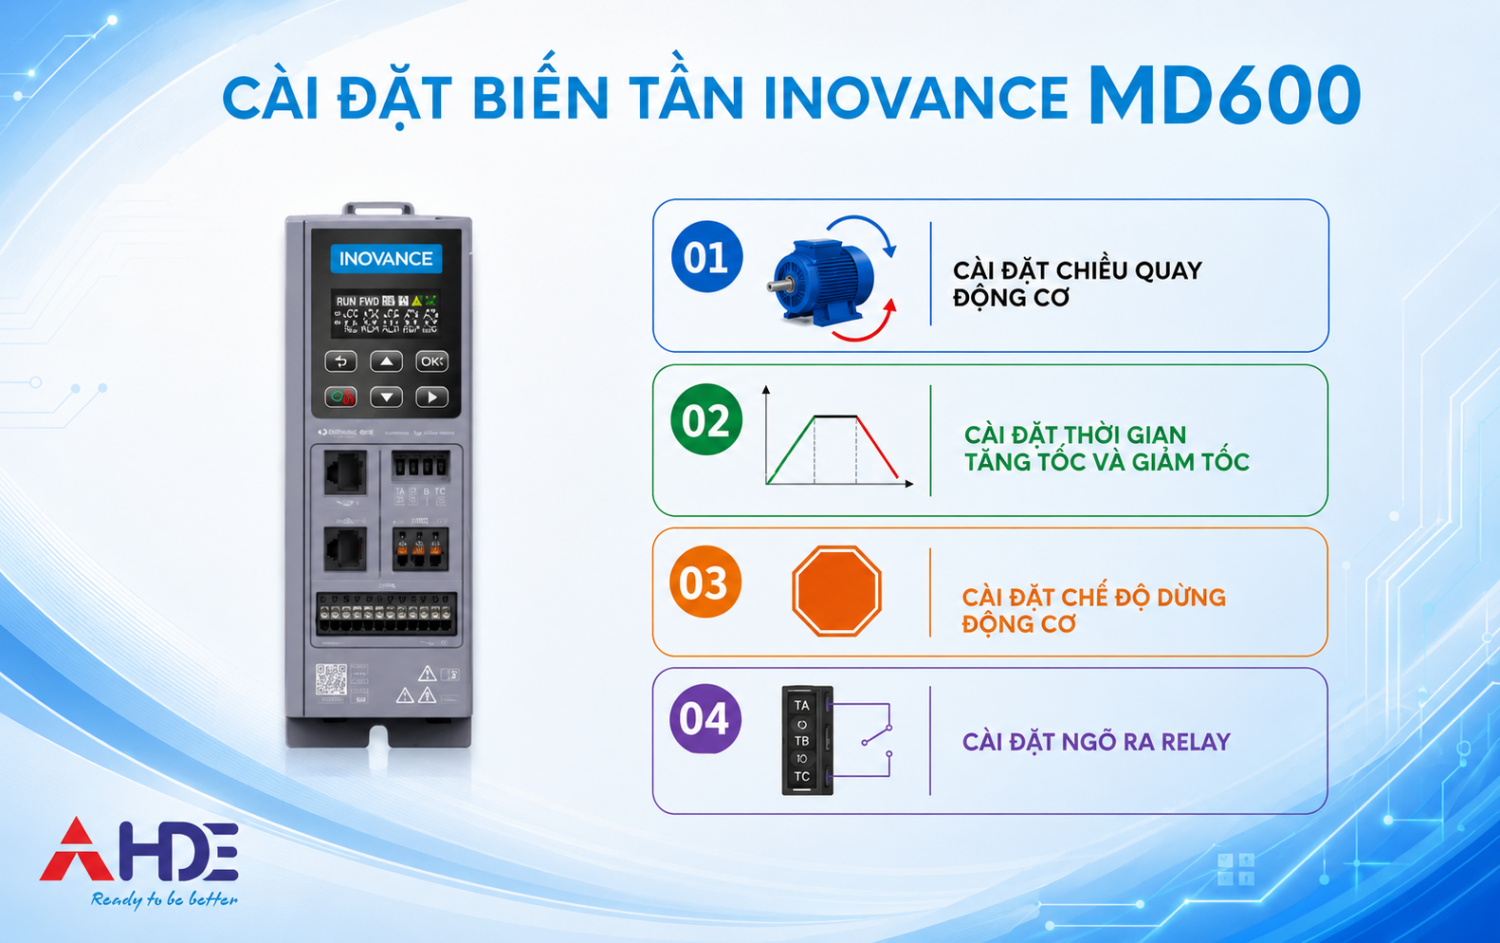
Cài chiều quay, thời gian tăng/giảm tốc và chế độ dừng.
Chạy thử ở trạng thái không tải hoặc tải nhẹ trước khi vận hành chính thức.
Thực hiện đúng thứ tự giúp MD600 nhận dạng tải và động cơ chính xác hơn, đồng thời hạn chế lỗi trong quá trình chạy thử.
Xem thêm:
Trước khi cấp điện, cần kiểm tra tối thiểu các nội dung sau:
Điện áp nguồn phù hợp với cấp điện áp của biến tần.
Dây nguồn được đấu vào đúng đầu vào mạch lực; dây động cơ được đấu đúng đầu ra U/V/W.
Không đấu nhầm nguồn điện lưới trực tiếp vào các cực đầu ra động cơ của biến tần.
Dây tiếp địa được đấu chắc chắn.
Dây tín hiệu điều khiển và dây động lực được bố trí phù hợp để hạn chế nhiễu.
Động cơ và tải không bị kẹt cơ khí.
Sau khi kiểm tra, cấp nguồn và quan sát keypad. Nếu màn hình hiển thị giá trị tần số đặt trước, mặc định thường là 50.00 Hz, biến tần đã khởi động và có thể chuyển sang bước thiết lập tham số.
Khi biến tần đã từng được sử dụng, không rõ lịch sử tham số hoặc cần cấu hình lại từ đầu, có thể dùng tham số A0-00.
| Mã tham số | Tên tham số | Giá trị | Chức năng |
|---|---|---|---|
A0-00 |
Khởi tạo tham số | 0 |
Không thực hiện khởi tạo |
A0-00 |
Khởi tạo tham số | 1 |
Khôi phục tham số mặc định, nhưng giữ thông số nhà máy, thông số động cơ và lịch sử lỗi |
A0-00 |
Khởi tạo tham số | 3 |
Khôi phục tham số mặc định, bao gồm thông số động cơ; giữ thông số nhà máy và lịch sử lỗi |
Nếu cần thiết lập lại toàn bộ dữ liệu động cơ, chọn A0-00 = 3. Sau khi khôi phục, phải nhập lại đúng thông số trên nhãn động cơ trước khi chạy.
Dữ liệu động cơ là cơ sở để biến tần tính toán điều khiển và thực hiện các chức năng bảo vệ. Không nên nhập theo ước lượng hoặc sao chép thông số của động cơ khác, kể cả khi hai động cơ có công suất gần giống nhau.
Các tham số động cơ cần khai báo
| Mã tham số | Nội dung | Giá trị mặc định | Phạm vi/ghi chú |
F1-00 |
Loại động cơ | 0 |
0: động cơ không đồng bộ; 2: động cơ đồng bộ nam châm vĩnh cửu PMSM |
F1-01 |
Công suất định mức | 3.7 kW | 0.1–1000 kW |
F1-03 |
Điện áp định mức | 380 V | 1–2000 V |
F1-04 |
Dòng điện định mức | 9.00 A | 0.01–655.35 A |
F1-06 |
Tần số định mức | 50.00 Hz | 0.01–599.00 Hz |
F1-07 |
Tốc độ định mức | 1460 rpm | 1–65535 rpm |
F1-10 |
Tần số tối đa của động cơ | 50.00 Hz | Giới hạn tần số cao nhất cho phép |
F1-11 |
Tần số tối thiểu của động cơ | 0.00 Hz | Giới hạn tần số thấp nhất cho phép |
F1-12 |
Sức điện động phản kháng của PMSM | 300 V | Áp dụng cho động cơ đồng bộ nam châm vĩnh cửu |
Hãy đọc trực tiếp các giá trị công suất, điện áp, dòng điện, tần số và tốc độ trên motor nameplate. Với động cơ PMSM, giá trị F1-12 cần được xác định chính xác; trong nhiều trường hợp nên Auto-Tuning để biến tần nhận dạng thông số.
Biến tần MD600 hỗ trợ điều khiển động cơ không đồng bộ và động cơ đồng bộ nam châm vĩnh cửu, với hai chế độ điều khiển thường dùng là SVC và V/F. Lựa chọn được thực hiện tại F0-01.
| Mã tham số | Giá trị | Chế độ điều khiển | Ứng dụng phù hợp |
F0-01 |
0 |
SVC – điều khiển vector không cảm biến | Máy công cụ, máy ly tâm, máy kéo dây, máy ép nhựa và tải yêu cầu chất lượng điều khiển cao |
F0-01 |
2 |
V/F – điều khiển điện áp/tần số | Quạt, bơm và tải không yêu cầu độ chính xác tốc độ hoặc mô-men cao |
SVC cho khả năng điều khiển tốc độ và mô-men tốt hơn nhưng cần dữ liệu động cơ chính xác; nên thực hiện Auto-Tuning trước khi vận hành. V/F có cấu hình đơn giản, phù hợp với các ứng dụng tải thông dụng.
Khi F1-00 = 0, người dùng có thể chọn SVC hoặc V/F tùy yêu cầu. Khi F1-00 = 2 đối với PMSM, nên ưu tiên SVC để đạt chất lượng điều khiển tốt hơn.
Auto-Tuning giúp biến tần nhận dạng các đặc tính điện của động cơ. Tham số lựa chọn chế độ là F1-69.
Giá trị F1-69 |
Chế độ Auto-Tuning | Điều kiện áp dụng |
0 |
Không Auto-Tuning | Không thực hiện nhận dạng |
1 |
Tĩnh một phần cho động cơ không đồng bộ | Động cơ không thể tách khỏi tải và không được phép quay tốc độ cao |
2 |
Động hoàn chỉnh cho động cơ không đồng bộ | Động cơ có thể tách tải và chạy không tải ở tốc độ cao |
3 |
Tĩnh hoàn chỉnh cho động cơ không đồng bộ | Động cơ không thể tách tải; độ chính xác tốt hơn chế độ tĩnh một phần |
12 |
Động không tải cho PMSM | Động cơ PMSM có thể chạy không tải |
13 |
Tĩnh một phần cho PMSM | Động cơ PMSM không thể tách khỏi tải |
Trước khi Auto-Tuning, cần nhập đủ thông số nameplate, kiểm tra cơ cấu cơ khí và bảo đảm khu vực chuyển động an toàn. Chỉ chọn chế độ tuning động khi động cơ có thể quay tự do và đã được tách tải theo yêu cầu kỹ thuật.
Nguồn lệnh điều khiển xác định nơi MD600 nhận các lệnh như RUN, STOP, đảo chiều, JOG hoặc reset lỗi. Kênh điều khiển 1 được lựa chọn bằng F0-03.
| Mã tham số | Giá trị | Nguồn lệnh | Mô tả |
F0-03 |
0 |
Keypad | Chạy/dừng bằng phím trên bàn phím biến tần |
F0-03 |
1 |
Terminal | Nhận lệnh qua các đầu vào số DI |
F0-03 |
2 |
Communication | Nhận lệnh qua truyền thông như Modbus RTU |
F0-03 |
3 |
User-defined | Nguồn lệnh do người dùng cấu hình theo ứng dụng |
Trong lần chạy thử đầu tiên, nên đặt F0-03 = 0 để điều khiển trực tiếp bằng keypad. Sau khi kiểm tra ổn định, có thể chuyển sang terminal hoặc truyền thông theo thiết kế hệ thống.
Nguồn tần số quyết định giá trị tần số đầu ra và từ đó ảnh hưởng đến tốc độ động cơ. Nguồn tần số chính được chọn tại F0-29.
Giá trị F0-29 |
Nguồn tần số | Mô tả |
0 |
F0-30 |
Đặt tần số số bằng keypad |
2 |
AI1 | Tín hiệu điện áp hoặc dòng điện tại ngõ vào analog AI1 |
5 |
Xung HDI | Nhận giá trị đặt qua tín hiệu xung |
6 |
Đa cấp tốc độ | Chọn các mức tốc độ bằng đầu vào DI |
7 |
PLC đơn giản | Chạy theo chương trình PLC đơn giản tích hợp |
8 |
PID | Tần số do bộ PID tích hợp điều chỉnh |
9 |
Truyền thông | Nhận tần số qua Modbus hoặc CAN |
10 |
Biến trở MD-BP-M | Điều chỉnh bằng biến trở tùy chọn MD-BP-M |
Thiết lập thường dùng:
Điều chỉnh bằng bàn phím: F0-29 = 0.
Điều chỉnh bằng biến trở hoặc tín hiệu analog: F0-29 = 2.
Điều khiển đa cấp tốc độ: F0-29 = 6.
Điều khiển bằng Modbus RTU: F0-29 = 9.
Đặt tần số bằng keypad
Khi F0-29 = 0, giá trị tần số mục tiêu được thiết lập tại F0-30.
| Mã tham số | Nội dung | Giá trị mặc định |
F0-30 |
Tần số chính dạng số | 50.00 Hz |
Người vận hành có thể thay đổi giá trị bằng phím tăng/giảm trên keypad. Đây là cách đơn giản và phù hợp nhất cho giai đoạn kiểm tra ban đầu.
Đặt tần số bằng tín hiệu analog AI1
Khi F0-29 = 2, MD600 sử dụng AI1 làm nguồn tần số chính. Theo cấu hình mặc định, đường cong AI 1 gồm hai điểm:
| Mã tham số | Nội dung | Giá trị mặc định |
E2-40 |
Giá trị đầu vào nhỏ nhất của AI Curve 1 | 0.00 |
E2-41 |
Tỷ lệ tương ứng với đầu vào nhỏ nhất | 0.0% |
E2-42 |
Giá trị đầu vào lớn nhất của AI Curve 1 | 10.00 V |
E2-43 |
Tỷ lệ tương ứng với đầu vào lớn nhất | 100.0% |
Với cấu hình này, tín hiệu từ 0 đến 10 V được quy đổi tuyến tính từ 0% đến 100% giá trị tần số tham chiếu. Nếu sử dụng tín hiệu dòng hoặc dải tín hiệu khác, cần kiểm tra cấu hình phần cứng và tham số AI tương ứng trước khi cấp tín hiệu.
Cài đặt đa cấp tốc độ
Đặt F0-29 = 6 nếu hệ thống chỉ cần một số tốc độ cố định. Các đầu vào DI có thể được gán như sau:
| Mã tham số | Đầu vào | Giá trị chức năng |
F0-10 |
DI1 | 12: đầu cuối đa cấp tốc độ 1 |
F0-11 |
DI2 | 13: đầu cuối đa cấp tốc độ 2 |
F0-12 |
DI3 | 14: đầu cuối đa cấp tốc độ 3 |
F0-13 |
DI4 | 15: đầu cuối đa cấp tốc độ 4 |
Bốn đầu vào nhị phân tạo được 16 tổ hợp trạng thái, tương ứng tối đa 16 mức tham chiếu. Một số tham số thiết lập ban đầu gồm:
| Mã tham số | Chức năng | Giá trị mặc định |
F0-38 |
Chọn nguồn Multi-reference 0 | 0 |
F0-39 |
Multi-reference 0 | 0.0% |
F0-40 |
Multi-reference 1 | 0.0% |
F0-41 |
Multi-reference 2 | 0.0% |
F0-42 |
Multi-reference 3 | 0.0% |
Nguồn của F0-38 gồm: 0 – F0-39; 1 – AI; 4 – Pulse; 5 – PID; 6 – Digital Main Frequency. Các giá trị Multi-reference được biểu diễn theo phần trăm; cần đối chiếu tần số cơ sở trong cấu hình thực tế trước khi xác định tốc độ tương ứng.
Đặt tần số qua truyền thông
Khi điều khiển từ PLC, SCADA hoặc bộ điều khiển trung tâm, có thể sử dụng:
F0-29 = 9: nhận giá trị tần số qua truyền thông.
F0-03 = 2: nhận lệnh chạy/dừng qua truyền thông.
Ngoài hai tham số trên, phải cấu hình đúng giao thức, địa chỉ trạm, tốc độ truyền, định dạng dữ liệu và thanh ghi điều khiển theo tài liệu truyền thông MD600.
Thay đổi chiều quay động cơ
Tham số F2-14 cho phép đảo chiều quay mà không cần đổi dây pha đầu ra:
Giá trị F2-14 |
Chiều quay |
0 |
Thuận |
1 |
Ngược |
Chỉ thay đổi chiều quay khi động cơ đã dừng hoàn toàn và việc đảo chiều không gây nguy hiểm cho máy hoặc tải.
Cài đặt thời gian tăng tốc và giảm tốc
F0-46 chọn tần số cơ sở dùng để tính thời gian tăng/giảm tốc:
Giá trị F0-46 |
Tần số cơ sở |
0 |
Tần số định mức |
1 |
Tần số tối đa |
2 |
100 Hz |
3 |
Tần số tham chiếu |
Các tham số thời gian của Ramp 1:
| Mã tham số | Nội dung | Mặc định | Phạm vi |
F0-48 |
Thời gian tăng tốc 1 | 20.0 s | 0.0–6500.0 s |
F0-49 |
Thời gian giảm tốc 1 | 20.0 s | 0.0–6500.0 s |
Thời gian quá ngắn có thể làm dòng tăng cao khi tăng tốc hoặc gây quá áp DC bus khi giảm tốc. Cần lựa chọn theo quán tính tải, yêu cầu công nghệ và khả năng hãm của hệ thống.
Chọn chế độ dừng động cơ
Tham số d0-04 xác định phương thức dừng khi nhận lệnh OFF1.
Giá trị d0-04 |
Chế độ dừng | Ý nghĩa |
0 |
Decelerate to Stop | Giảm tốc theo thời gian đã cài đặt rồi dừng |
1 |
Coast to Stop | Ngắt đầu ra, động cơ dừng tự do theo quán tính |
2 |
Stop at Maximum Capability | Dừng bằng khả năng giảm tốc tối đa của biến tần |
Trong các ứng dụng thông thường, d0-04 = 0 giúp động cơ dừng êm hơn và giảm tác động cơ khí. Tuy nhiên, chế độ phù hợp phải được chọn theo đặc tính máy và yêu cầu an toàn của từng hệ thống.
Ngõ ra relay RO1 có thể gửi trạng thái về đèn báo, PLC hoặc hệ thống giám sát. Chức năng được chọn bằng F0-17.
Giá trị F0-17 |
Chức năng relay RO1 |
0 |
Không xuất tín hiệu |
1 |
Relay tác động khi biến tần đang chạy |
2 |
Relay tác động khi biến tần phát sinh lỗi |
Giá trị mặc định là F0-17 = 2, phù hợp để phát cảnh báo khi xuất hiện quá dòng, quá áp hoặc lỗi bảo vệ khác.
Lần chạy đầu tiên nên thực hiện khi động cơ đã được tách tải hoặc giảm tải đến mức thấp nhất có thể. Bắt đầu ở tần số thấp, quan sát phản ứng của động cơ rồi tăng dần đến giá trị yêu cầu.
Danh sách kiểm tra khi chạy thử:
Biến tần nhận đúng lệnh RUN và STOP.
Động cơ khởi động bình thường, không xuất hiện mã lỗi.
Chiều quay đúng với yêu cầu của máy.
Tốc độ thay đổi theo giá trị tần số đặt.
Dòng điện và điện áp vận hành nằm trong giới hạn cho phép.
Động cơ không rung, giật, quá nóng hoặc phát ra tiếng ồn bất thường.
Thời gian tăng tốc và giảm tốc phù hợp với quán tính tải.
Tín hiệu relay và tín hiệu phản hồi về PLC hoạt động đúng.
Nếu động cơ quay ngược, có thể đổi F2-14 hoặc, sau khi đã cô lập hoàn toàn nguồn điện, đảo vị trí bất kỳ hai pha đầu ra nối với động cơ. Không thao tác dây dẫn khi biến tần đang được cấp điện.
Khi hệ thống đã ổn định ở chế độ không tải hoặc tải nhẹ, mới kết nối tải thực tế và kiểm tra lại dòng điện, khả năng tăng/giảm tốc, độ ổn định tốc độ và các chức năng bảo vệ.
| Mục đích | Tham số | Thiết lập tham khảo khi chạy thử |
| Khôi phục toàn bộ tham số, gồm dữ liệu động cơ | A0-00 |
3 |
| Chọn động cơ không đồng bộ | F1-00 |
0 |
| Chọn PMSM | F1-00 |
2 |
| Chọn SVC | F0-01 |
0 |
| Chọn V/F | F0-01 |
2 |
| Chạy/dừng bằng keypad | F0-03 |
0 |
| Đặt tần số bằng keypad | F0-29 |
0 |
| Nhận tần số từ AI1 | F0-29 |
2 |
| Điều khiển đa cấp tốc độ | F0-29 |
6 |
| Nhận tần số qua truyền thông | F0-29 |
9 |
| Tần số đặt bằng keypad | F0-30 |
Theo tốc độ chạy thử |
| Thời gian tăng tốc 1 | F0-48 |
Theo tải thực tế |
| Thời gian giảm tốc 1 | F0-49 |
Theo tải thực tế |
| Dừng theo ramp | d0-04 |
0 |
Vì sao MD600 có hiển thị nhưng động cơ không chạy?
Hãy kiểm tra nguồn lệnh tại F0-03, trạng thái tín hiệu RUN, nguồn tần số tại F0-29, giá trị đặt tần số và các cảnh báo đang hiển thị. Trường hợp dùng terminal hoặc truyền thông, cần kiểm tra thêm tín hiệu DI, dây truyền thông và dữ liệu điều khiển.
Nên chọn SVC hay V/F?
SVC phù hợp khi cần chất lượng điều khiển tốc độ và mô-men tốt. V/F phù hợp với quạt, bơm và tải thông dụng không đòi hỏi độ chính xác cao. Nếu chọn SVC, nên nhập đúng thông số động cơ và thực hiện Auto-Tuning.
Có bắt buộc Auto-Tuning không?
Không phải mọi ứng dụng đều bắt buộc, nhưng Auto-Tuning được khuyến nghị khi dùng SVC hoặc điều khiển PMSM để biến tần nhận dạng động cơ chính xác hơn. Chế độ tuning phải phù hợp với khả năng tách tải và cho phép động cơ quay.
Vì sao biến tần báo quá áp khi giảm tốc?
Nguyên nhân thường gặp là thời gian giảm tốc quá ngắn so với quán tính tải, khiến năng lượng tái sinh làm tăng điện áp DC bus. Có thể cần tăng F0-49 hoặc đánh giá giải pháp hãm phù hợp với hệ thống.
Làm thế nào để điều chỉnh tốc độ bằng biến trở?
Chọn AI1 làm nguồn tần số bằng F0-29 = 2, sau đó kiểm tra kiểu tín hiệu, dây đấu và đường cong AI tại E2-40 đến E2-43. Không cấp tín hiệu vượt dải cho phép của đầu vào analog.
Cài đặt biến tần MD600 đúng kỹ thuật cần bắt đầu từ việc kiểm tra đấu nối và nhập chính xác dữ liệu động cơ. Sau đó, người vận hành mới lựa chọn chế độ SVC/V/F, Auto-Tuning, nguồn lệnh, nguồn tần số và các tham số tăng giảm tốc. Chạy thử có kiểm soát ở tải nhẹ sẽ giúp phát hiện sớm lỗi cấu hình và giảm rủi ro khi đưa máy vào sản xuất.
Nếu cần hỗ trợ lựa chọn, cài đặt hoặc xử lý lỗi biến tần MD600, hãy liên hệ HDE để được tư vấn theo yêu cầu thực tế của máy và hệ thống điều khiển.
Tác giả: HDE Tech
 Inovance Servo Drive Software – Hướng dẫn tải và sử dụng phần mềm InoDriverShop mới nhất
 5 Lý Do Khiến Doanh Nghiệp Nên Lựa Chọn Robot Inovance
 Tìm Hiểu Power Cell Và Tủ Power Cell Trong Biến Tần Trung Thế Inovance
 Cách Đọc Xung Encoder Trên PLC H5U Inovance Chi Tiết
 Khám Phá Các Chế Độ Điều Khiển Servo Inovance